
タスクタイプセレクター
ホーム画面から直接、サポートされている清掃モードやナビゲーションコマンドを切り替えることができます。
作業が現在アクティブな場合、セレクターのアイコンは作業内容を反映するように動的に変化します。例えば、予定された部屋の清掃が実行中の場合、通常の部屋清掃アイコンの代わりに専用のスケジュールアイコンが表示されます。この動作は、予定された全体清掃やショートカットルーチンにも同様に適用され、アクティブな作業の正確な種類を一目で瞬時に識別できるようになっています。凡例内のタスクタイプセクションには、アイコンの完全なリストが含まれています。
全体清掃
これはカードの初期状態です。このモードでは、クリーン()ボタンを押すだけで、全清掃サイクルをすぐに開始できます。ロボットは最後に保存された清掃設定を使用して、マップされたすべての部屋を清掃し、あらかじめ定義された清掃順序に厳密に従います。

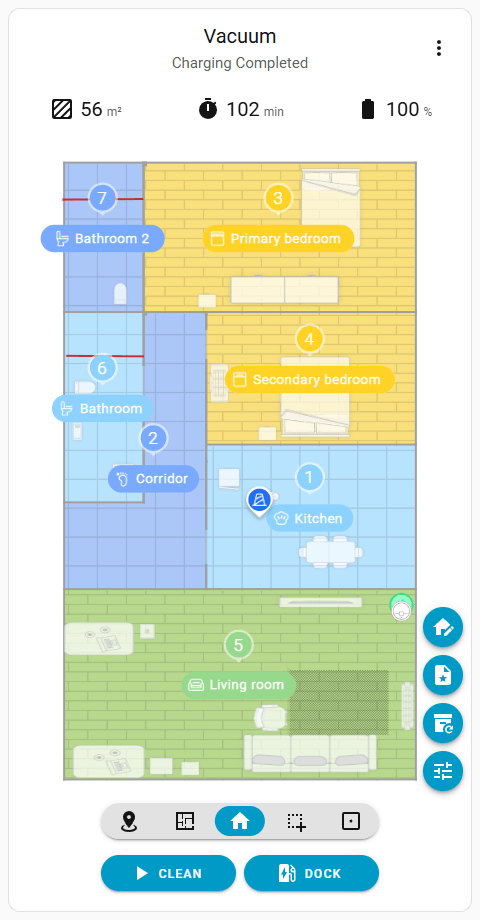
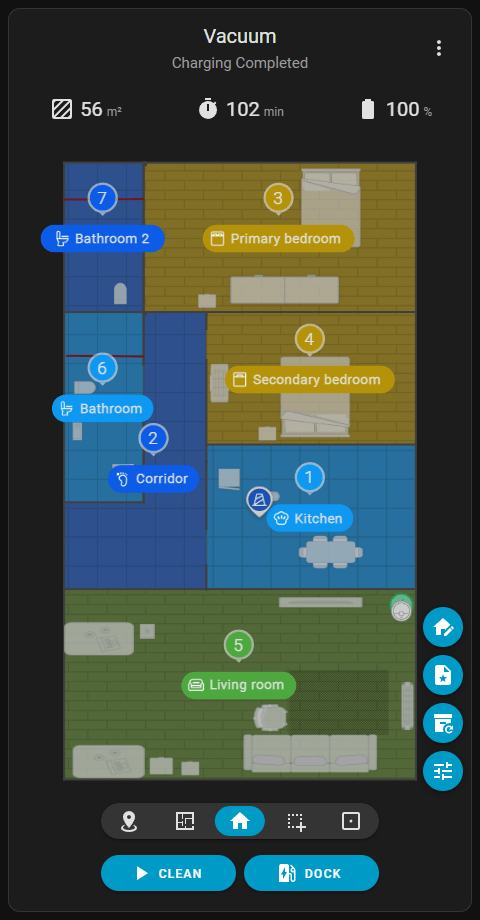
ロボットがタスクを自然に完了すると、タスクタイプセレクターは自動的にこのグローバルクリーニング状態にリセットされます。ただし、カードの停止 ()ボタンを使って手動でクリーニングを停止した場合、セレクターは最後にアクティブだった状態のままで、グローバルクリーニングに自動的に戻ることはありません。
さらに、このモードはターゲットクリーニングへの迅速な切り替えをサポートしています。マップ上の家具やカーペットが選択され、そのハイライトされたエリアを再度タップすると、カードは自動的にそのアイテムをカバーするクリーニングゾーンを生成し、アクティブモードをゾーンクリーニングに即時に切り替え、公式アプリと同じワークフローに一致させます。
部屋単位清掃
特定の部屋を選択してクリーニングすることが可能です。他のHome Assistantの掃除機マップカードとは異なり、部屋選択はエリアベースではなくピクセルベースで行われるため、カードはクリックされた正確な部屋を正確に識別できます。
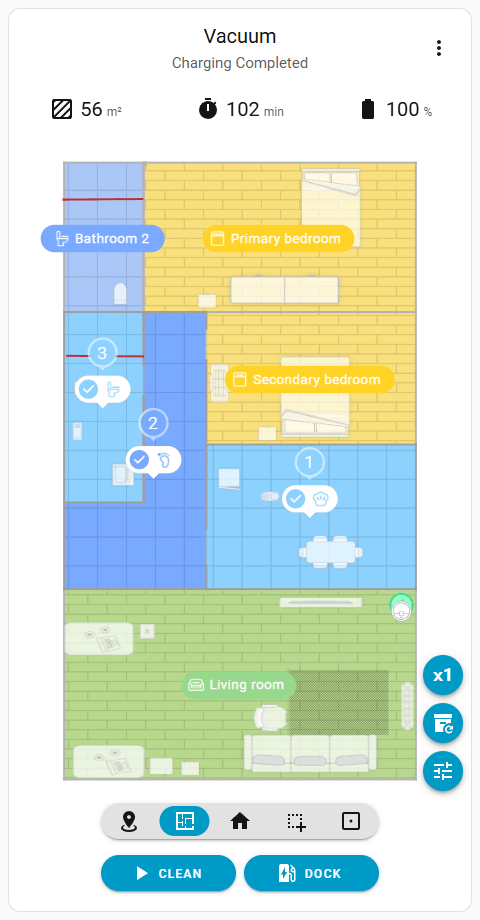
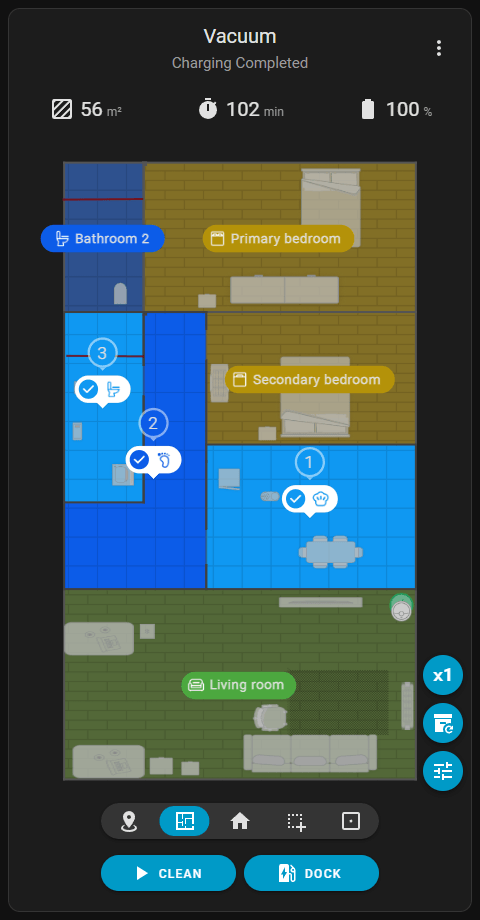
ゾーン清掃
地図上に1つまたは複数のサイズ変更可能な長方形を描画して掃除することができます。
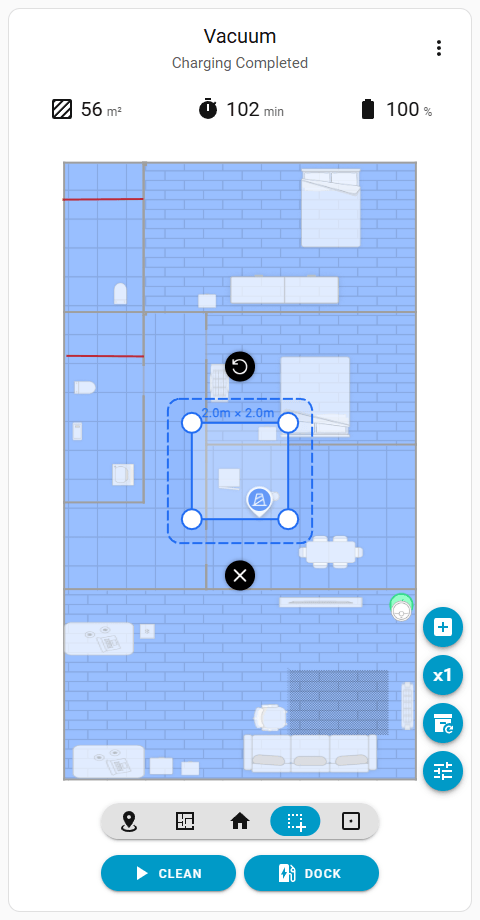
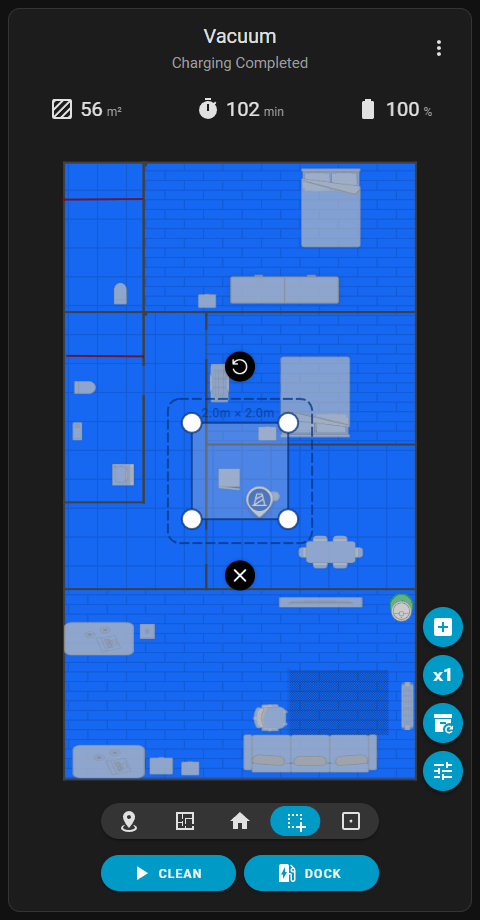
新しい掃除ゾーンを追加するには、便利な方法がいくつかあります:地図の床エリアのどこでもクリックする、右側の専用アクションボタンを使う、または既存の家具やカーペットを直接タップして、それを含むゾーンを自動生成することもできます。
複数ゾーンの実行順序はロボットの機能に依存します。対応モデルでは、マップに追加された順序通りにゾーンを掃除します。非対応モデルでは、ロボットが自動的に最適ルートを計算し、通常は最も近いゾーンから掃除を始め、次に遠いゾーンに移動します。
スポット清掃
このモードは、マップ上に1つまたは複数の目標点を配置するために使用され、各目標点は1.5m x 1.5mの固定掃除エリアの中心を定義します。
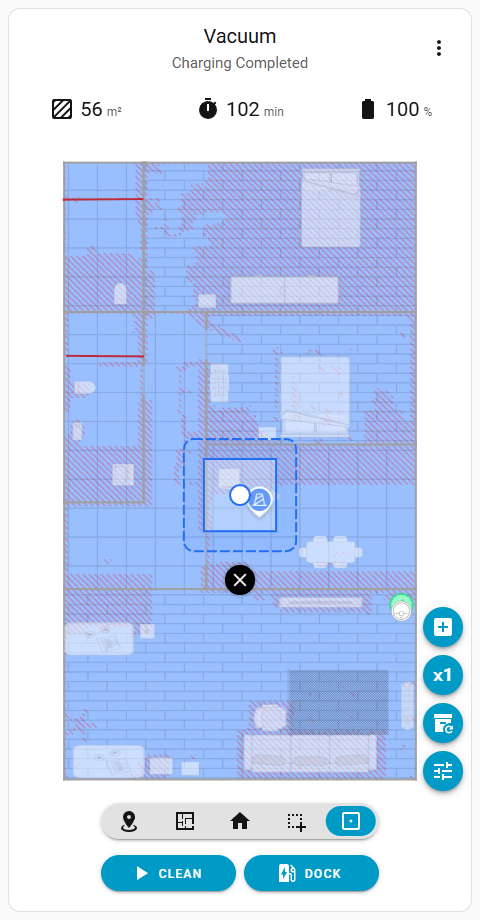
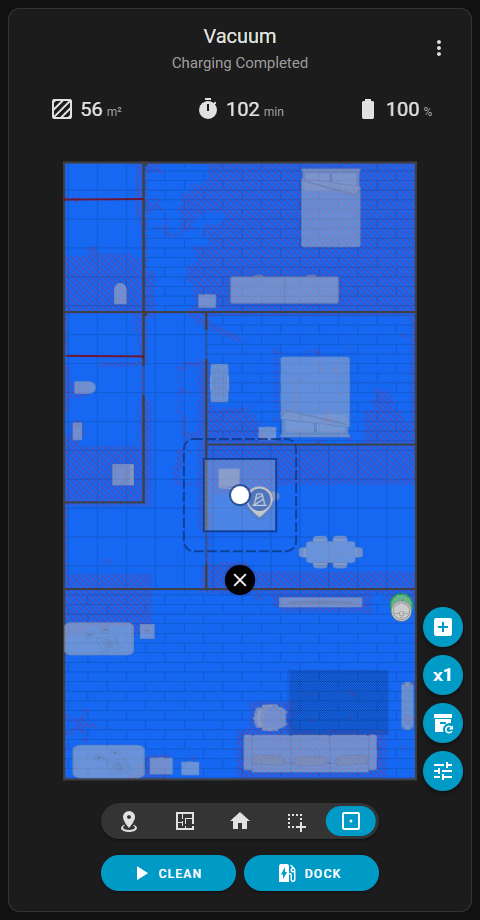
新しい目標点は、マップ上の任意の場所をクリックするか、専用のアクションボタンを使用して追加できます。このカードは選択を有効な床面領域にのみ制限します。これにより、誤って壁やマップの境界外にポイントを置き、ロボットが到達不可能として即座に警告を出し、ドックに戻ることを防ぎます。
クイックゾーン移行と同様に、特定の障害物を素早くターゲットにすることができます:マップ上の特定された障害物をクリックし、その後障害物ポップアップの右上にある掃除機アイコンをタップすると、カードはその正確な座標にターゲットポイントを自動的に配置し、アクティブモードをスポット掃除に即座に切り替えます。
非公式機能
スポット掃除はアプリで公式にサポートされていません。そのため、ロボットは起動時に音声フィードバックを提供しません。さらに、この特定の機能が将来世代のデバイスやファームウェアのアップデートでどれだけ長く利用可能か、または機能するかは非常に不確かです。
また、物理的な「スポット掃除」ボタンはマップなしでも動作しますが、このカードのスポット掃除は厳密にマップ座標に依存しており、ゾーン掃除タスクと同様に動作します。
ポイントへ移動
このモードは、吸引モーターを起動せずにマップ上の特定のポイントに掃除機を移動させるために使用されます。
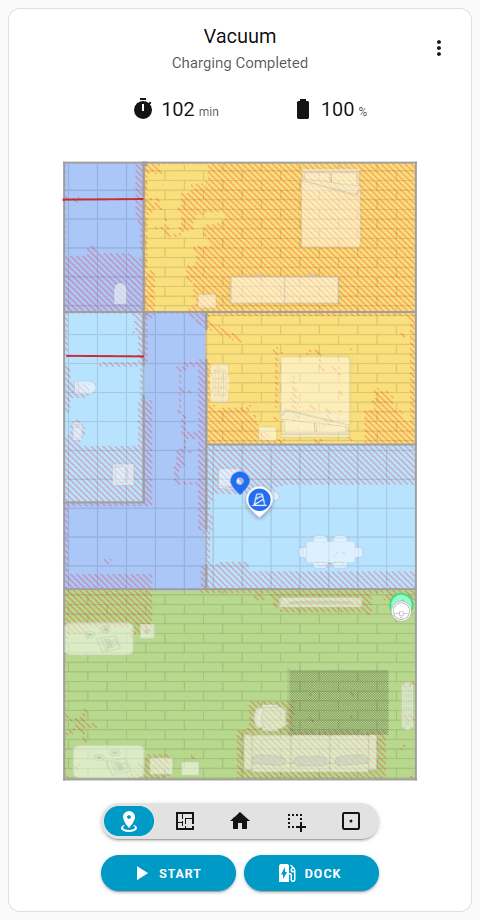
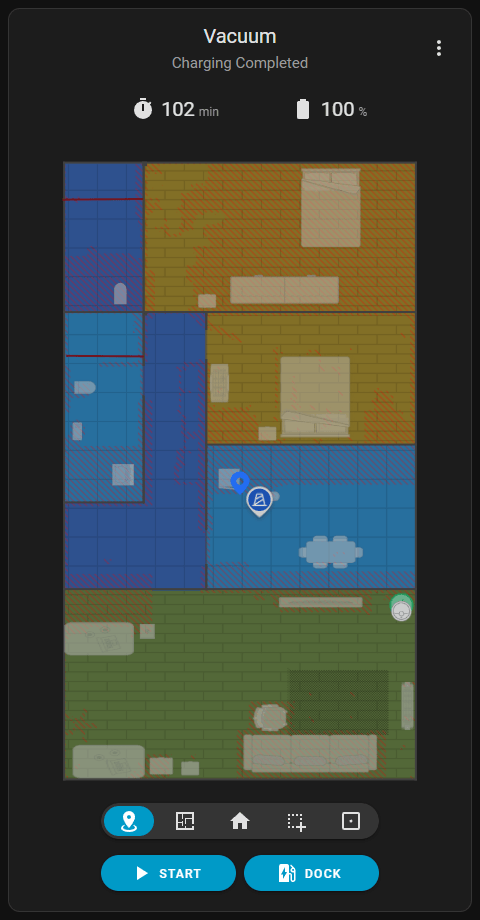
目的地を設定するには、マップ上の任意の場所をクリックするか、デバイスが対応している場合は 保存済みマップ編集 に設定された事前定義ポイントのいずれかをタップできます。カードはターゲットの配置を有効なフロア領域に厳密に制限します。これにより、無効な場所にポイントを誤って落とすことを防ぎます。無効な場所にポイントを設定した場合、ロボットは起動時にタスクを即座にキャンセルし、ドックに戻ることになります。
カメラストリーミングに対応したデバイスでは、この操作はネイティブの「クルージングポイント」機能を使用します。対応していないデバイスでは、10cm²の清掃ゾーンを作成し、到着時にロボットを停止させることでシミュレーションされます。
隠されたアクションボタン
このモードでは、選択用のマップビューを妨げないように、アクションボタンは意図的に非表示になっています。アクセスするには、他のモードに切り替えてください。