
Bahasa Melayu
Penampilan
Membolehkan pertukaran antara mod pembersihan yang disokong dan arahan navigasi terus dari skrin utama.
Apabila sesuatu tugas sedang dijalankan, ikon dalam pemilih bertukar secara dinamik untuk mencerminkan sifat tugas tersebut. Sebagai contoh, jika pembersihan bilik yang dijadualkan sedang berjalan, ikon khusus untuk jadual akan muncul menggantikan ikon pembersihan bilik standard. Perilaku ini juga terpakai kepada pembersihan global yang dijadualkan dan rutin pintasan, membolehkan jenis tepat tugas yang sedang aktif dikenalpasti dengan serta-merta. Bahagian Jenis Tugas dalam Legenda mengandungi senarai lengkap ikon.
Ini adalah keadaan awal kad. Semasa dalam mod ini, kitaran pembersihan penuh boleh dimulakan dengan segera hanya dengan menekan butang Bersih (). Robot akan membersihkan semua bilik yang dipetakan menggunakan tetapan pembersihan terakhir yang disimpan dan akan mengikuti dengan tegas Urutan Pembersihan yang telah ditetapkan.

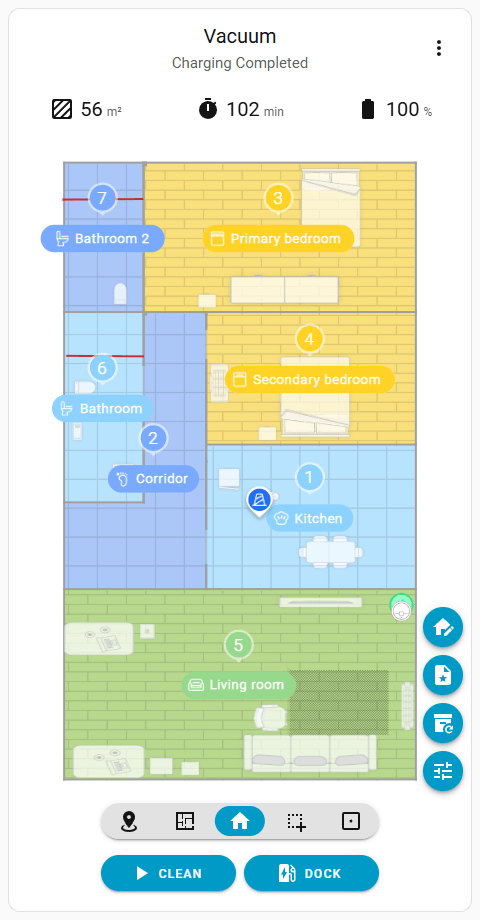
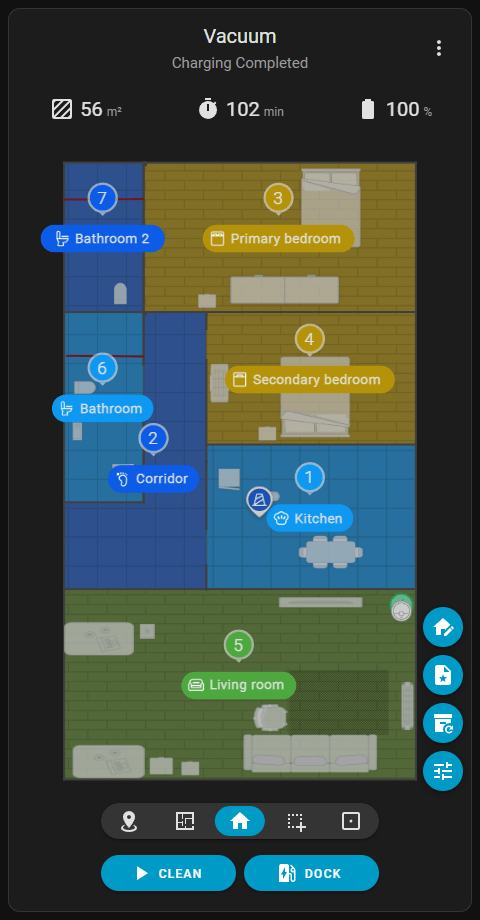
Setiap kali robot secara semula jadi menyelesaikan sesuatu tugas, Pemilih Jenis Tugas akan secara automatik menetapkan semula kepada keadaan Pembersihan Global ini. Walau bagaimanapun, jika pembersihan dihentikan secara manual melalui butang kad Stop (), pemilih akan kekal dalam keadaan aktif terakhir dan tidak akan secara automatik kembali ke Pembersihan Global.
Selain itu, mod ini menyokong peralihan pantas kepada pembersihan sasaran: jika satu item perabot atau permaidani pada peta dipilih dan kawasan yang diserlahkan diketuk semula, kad akan secara automatik menjana zon pembersihan yang meliputi item tersebut dan terus menukar mod aktif kepada Pembersihan Zon, mengikuti aliran kerja yang sama seperti aplikasi rasmi.
Membolehkan pemilihan bilik tertentu untuk pembersihan. Berbeza dengan kad peta vakum Home Assistant lain, pemilihan bilik berasaskan piksel dan bukan berasaskan kawasan, memastikan kad mengenal pasti bilik yang tepat yang diklik dengan tepat.
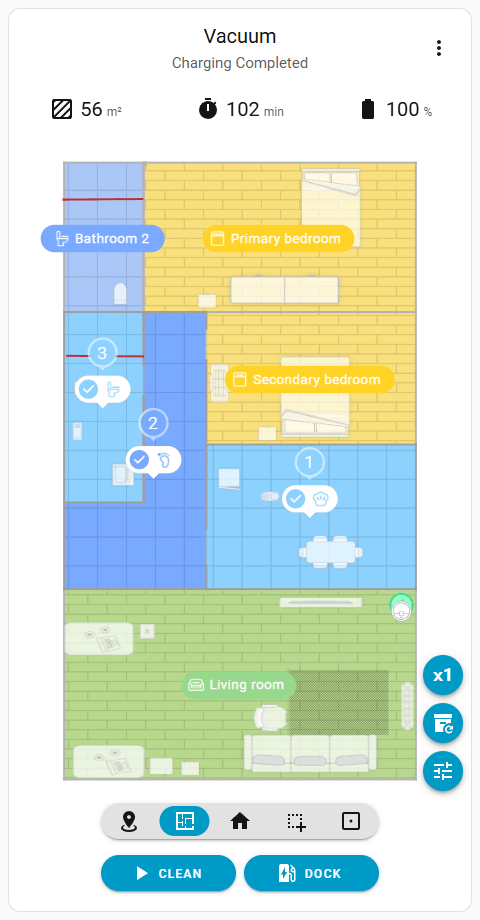
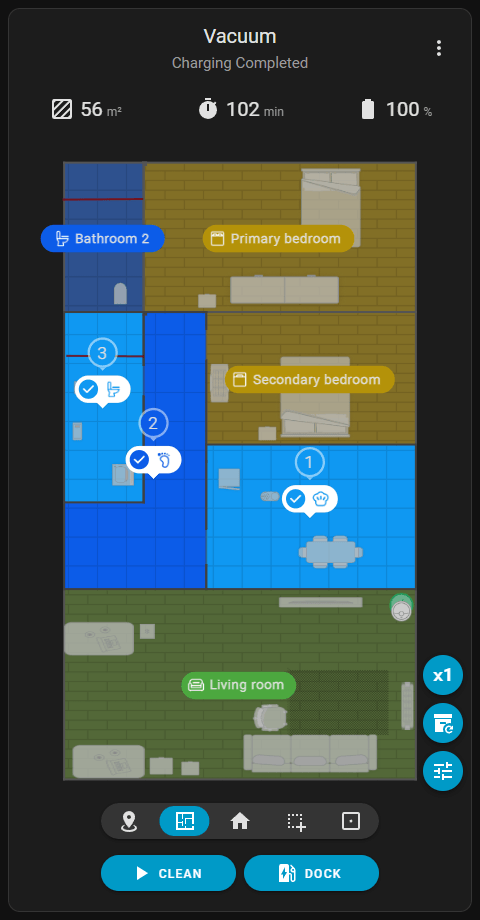
Susunan pembersihan sebenar bergantung pada keupayaan robot: pada model yang disokong, susunan ditentukan tepat mengikut urutan bilik yang diketuk. Pada model yang tidak disokong, kad akan kembali kepada Susunan Pembersihan yang telah ditetapkan jika wujud; jika tidak, robot akan secara automatik menentukan laluan yang optimum.
Setelah bilik dipilih, tetapan pembersihan khusus dan bilangan ulangan boleh dikonfigurasikan menggunakan Butang tindakan di sebelah kanan, atau tugas boleh dimulakan serta-merta menggunakan tetapan yang disimpan sebelumnya dengan hanya menekan butang Bersih ().
Membolehkan melukis satu atau beberapa segi empat tepat yang boleh diubah saiz di peta untuk pembersihan.
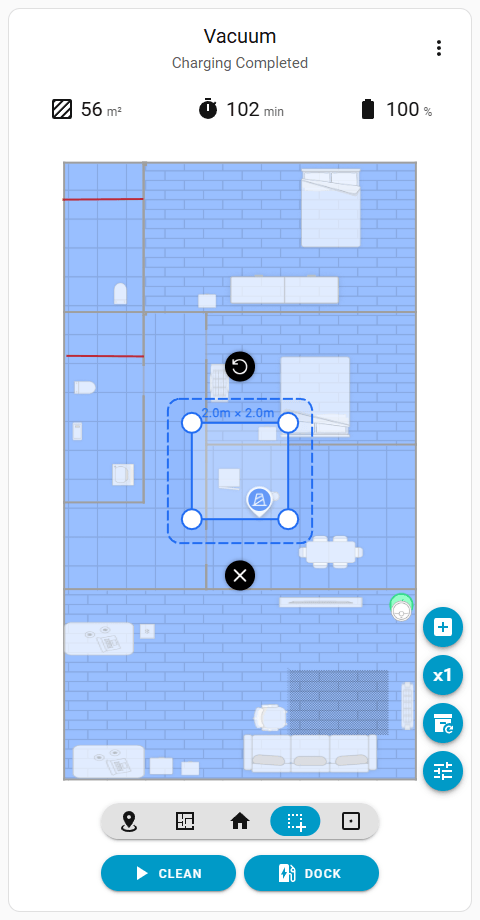
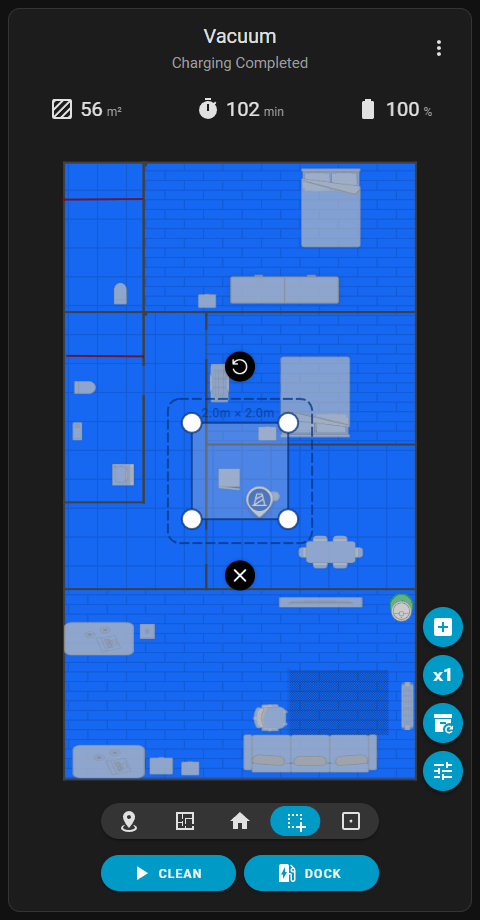
Untuk menambah zon pembersihan baru, terdapat beberapa pilihan yang mudah: mana-mana kawasan lantai di peta boleh diklik, Butang Tindakan khusus di sebelah kanan boleh digunakan, atau perabot atau karpet sedia ada boleh diketuk terus untuk menjana zon yang mengandungi objek tersebut secara automatik.
Susunan pelaksanaan bagi pelbagai zon bergantung kepada keupayaan robot: pada model yang disokong, vakum akan membersihkan zon-zon mengikut susunan tepat seperti yang telah ditambah ke peta. Pada model yang tidak disokong, robot akan secara automatik mengira laluan yang dioptimumkan, biasanya membersihkan zon yang terdekat terlebih dahulu sebelum bergerak ke zon yang lebih jauh.
Mod ini digunakan untuk meletakkan satu atau beberapa titik sasaran pada peta, setiap satu menentukan pusat kawasan pembersihan berbentuk segi empat tepat 1.5m x 1.5m yang tetap.
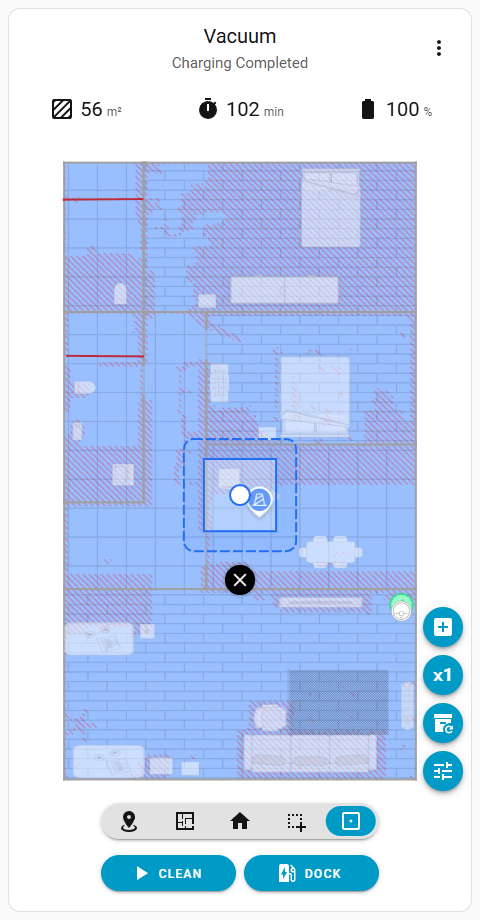
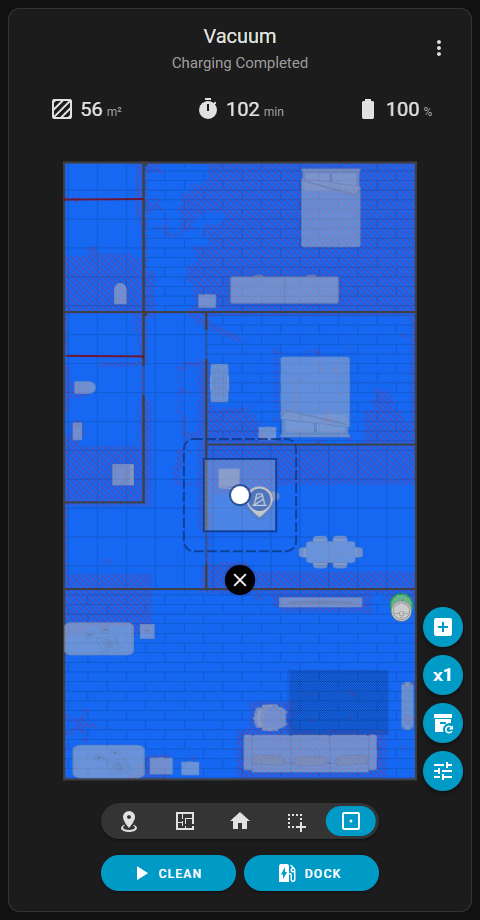
Titik sasaran baru boleh ditambah dengan mengklik di mana-mana pada peta atau dengan menggunakan Butang Tindakan khusus. Kad ini mengehadkan pemilihan hanya kepada kawasan lantai yang sah; ini mencegah secara tidak sengaja menjatuhkan titik pada dinding atau di luar sempadan peta, yang sebaliknya akan menyebabkan robot segera memberi amaran tentang ketidakbolehcapaian dan kembali ke dok.
Serupa dengan peralihan zon cepat, halangan tertentu boleh disasarkan dengan cepat: jika halangan yang dikenal pasti pada peta diketuk dan ikon vakum di sudut kanan atas popup halangan itu ditekan, kad itu akan secara automatik meletakkan titik sasaran pada koordinat tersebut dan segera menukar mod aktif kepada Pembersihan Spot.
Ciri Tidak Rasmi
Pembersihan spot tidak disokong secara rasmi oleh aplikasi. Oleh itu, robot tidak akan memberikan maklum balas suara apabila dimulakan. Selain itu, ia sangat tidak pasti berapa lama ciri khusus ini akan terus tersedia atau berfungsi pada peranti generasi masa depan dan kemas kini firmware.
Selain itu, berbeza dengan butang fizikal "Pembersihan Spot" yang berfungsi tanpa peta, Pembersihan Spot kad ini bergantung sepenuhnya pada koordinat peta, beroperasi serupa dengan tugas Pembersihan Zon.
Mod ini digunakan untuk menggerakkan vakum ke titik tertentu pada peta tanpa mengaktifkan motor sedutan.
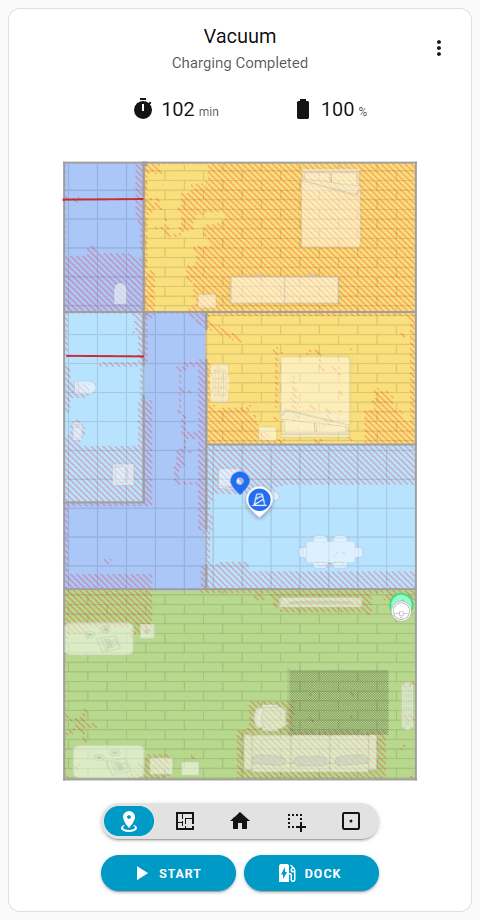
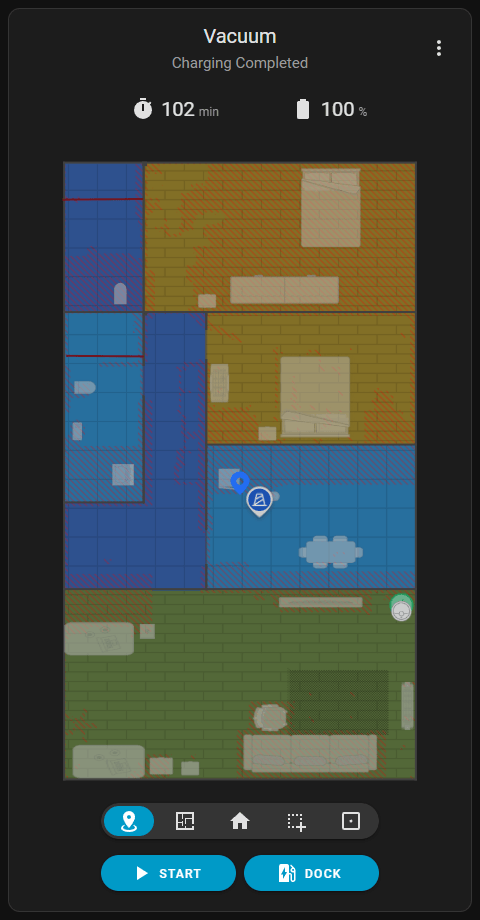
Untuk menetapkan destinasi, mana-mana bahagian pada peta boleh diklik atau, jika peranti menyokongnya, salah satu titik yang telah ditetapkan di bawah Saved Map Edit boleh diketik. Kad ini mengehadkan penempatan sasaran kepada kawasan lantai yang sah; ini mengelakkan secara tidak sengaja menjatuhkan titik pada lokasi tidak sah, yang sebaliknya akan menyebabkan robot membatalkan tugas dengan segera semasa permulaan dan kembali ke dok.
Pada peranti yang menyokong penstriman kamera, tindakan ini menggunakan ciri "titik pelayaran" asli. Pada peranti yang tidak disokong, ia disimulasikan dengan mencipta zon pembersihan 10 cm² dan menghentikan robot semasa ketibaan.
NOTE
Butang Tindakan Tersembunyi Butang Tindakan sengaja disembunyikan dalam mod ini untuk memberikan pandangan peta tanpa halangan untuk pemilihan. Tukar ke mod lain untuk mengaksesnya.