
हिन्दी
रूपरेखा
सपोर्ट किए गए सफाई मोड और नेविगेशन कमांड को सीधे होम स्क्रीन से बदलने की अनुमति देता है।
जब कोई कार्य वर्तमान में सक्रिय होता है, तो सेलेक्टर में आइकन गतिशील रूप से बदल जाते हैं ताकि कार्य की प्रकृति को दर्शाया जा सके। उदाहरण के लिए, अगर शेड्यूल किया गया कमरे की सफाई चल रही है, तो मानक कमरे की सफाई आइकन के बजाय एक समर्पित शेड्यूल आइकन दिखाई देगा। यह व्यवहार समान रूप से शेड्यूल की गई वैश्विक सफाई और शॉर्टकट रूटीन पर भी लागू होता है, जिससे सक्रिय कार्य के प्रकार को तुरंत देखा जा सकता है। लीजेंड में कार्य प्रकार अनुभाग में आइकनों की पूरी सूची है।
यह कार्ड की प्रारंभिक स्थिति है। इस मोड में, एक पूर्ण सफाई चक्र को तुरंत शुरू किया जा सकता है केवल सफाई () बटन को दबाकर। रोबोट सभी मानचित्रित कमरों की पिछली सहेजी गई सफाई सेटिंग्स का उपयोग करके साफ करेगा और पूर्वनिर्धारित सफाई अनुक्रम का सख्ती से पालन करेगा।

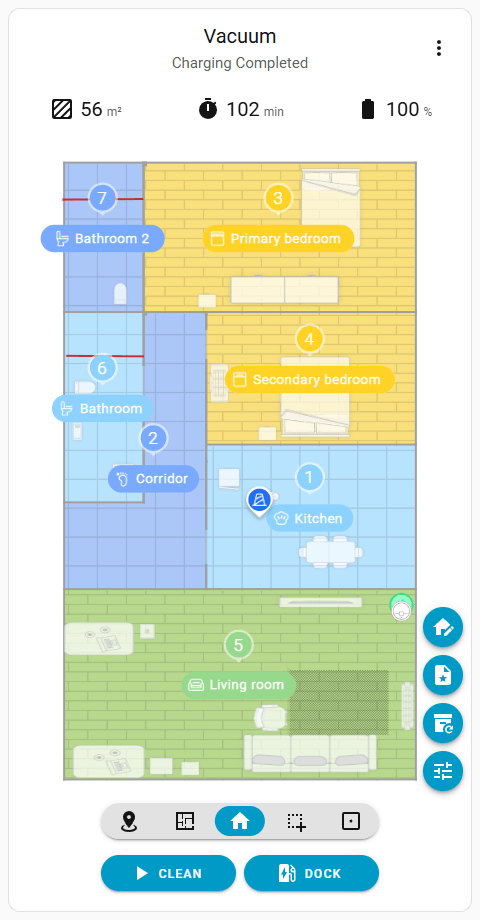
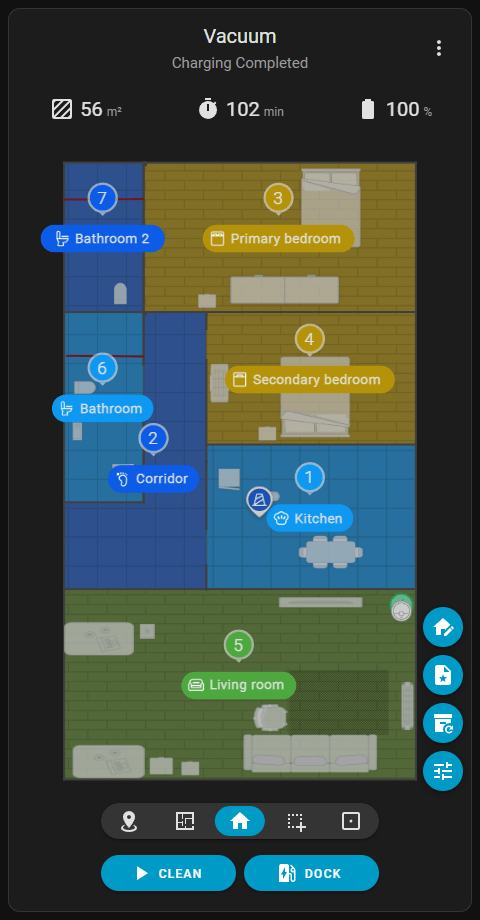
जब भी रोबोट स्वाभाविक रूप से कोई कार्य पूरा करता है, तो टास्क प्रकार चयनकर्ता स्वतः इस ग्लोबल क्लीनिंग स्थिति में रीसेट हो जाता है। हालांकि, यदि सफाई को मैन्युअली कार्ड के स्टॉप () बटन के माध्यम से रोक दिया जाता है, तो चयनकर्ता अपनी अंतिम सक्रिय स्थिति में बनी रहेगी और स्वचालित रूप से ग्लोबल क्लीनिंग में वापस नहीं जाएगी।
इसके अतिरिक्त, यह मोड लक्षित सफाई में त्वरित बदलाव का समर्थन करता है: यदि नक्शे पर कोई फर्नीचर आइटम या कालीन चुना जाता है और उसके हाइलाइट किए गए क्षेत्र को फिर से टैप किया जाता है, तो कार्ड स्वतः उस आइटम को कवर करने वाला एक सफाई ज़ोन उत्पन्न करेगा और सक्रिय मोड को तुरंत ज़ोन क्लीनिंग में बदल देगा, जो आधिकारिक ऐप के वही कार्यप्रवाह को मेल खाता है।
यह सफाई के लिए विशिष्ट कमरे चुनने की अनुमति देता है। अन्य होम असिस्टेंट वैक्यूम मैप कार्ड्स के विपरीत, कमरे का चयन क्षेत्र आधारित नहीं बल्कि पिक्सेल-आधारित होता है, जिससे कार्ड सही ढंग से उस कमरे की पहचान करता है जिस पर क्लिक किया गया है।
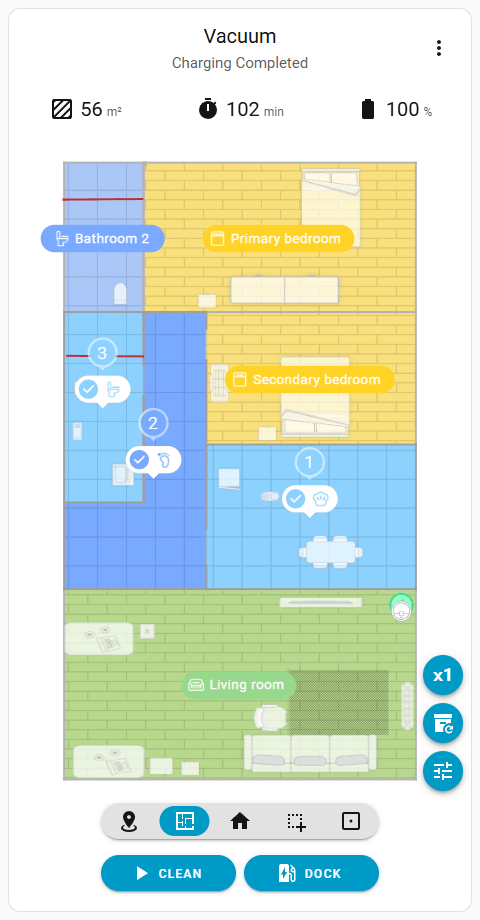
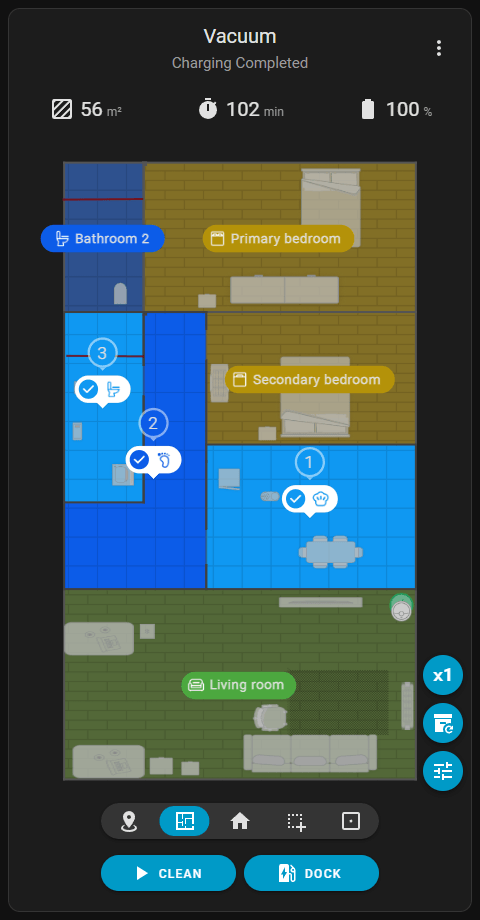
वास्तविक सफाई क्रम रोबोट की क्षमताओं पर निर्भर करता है: समर्थित मॉडलों पर, क्रम पूरी तरह से उस क्रम से निर्धारित होता है जिसमें कमरों पर टैप किया गया है। असमर्थित मॉडलों पर, अगर मौजूद हो तो कार्ड पूर्वनिर्धारित सफाई क्रम का पालन करेगा; अन्यथा, रोबोट स्वचालित रूप से सर्वोत्तम मार्ग तय करेगा।
एक बार कमरे चयनित होने के बाद, उनके विशिष्ट सफाई सेटिंग्स और पुनरावृति गणनाओं को दाईं ओर के एक्शन बटन का उपयोग करके कॉन्फ़िगर किया जा सकता है, या पहले से संग्रहीत सेटिंग्स का उपयोग करके कार्य तुरंत शुरू किया जा सकता है बस साफ़ करें () बटन दबाकर।
मानचित्र पर एक या कई आकार बदलने योग्य आयतों को सफाई के लिए ड्रॉ करने की अनुमति देता है।
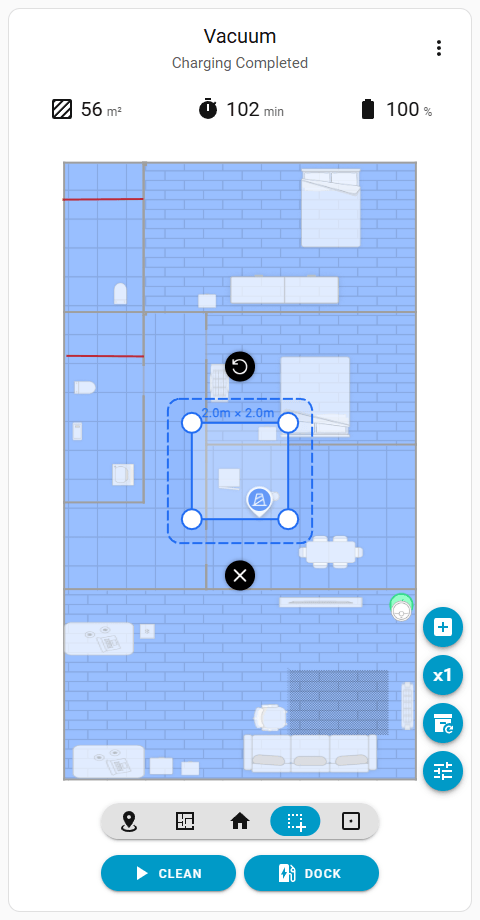
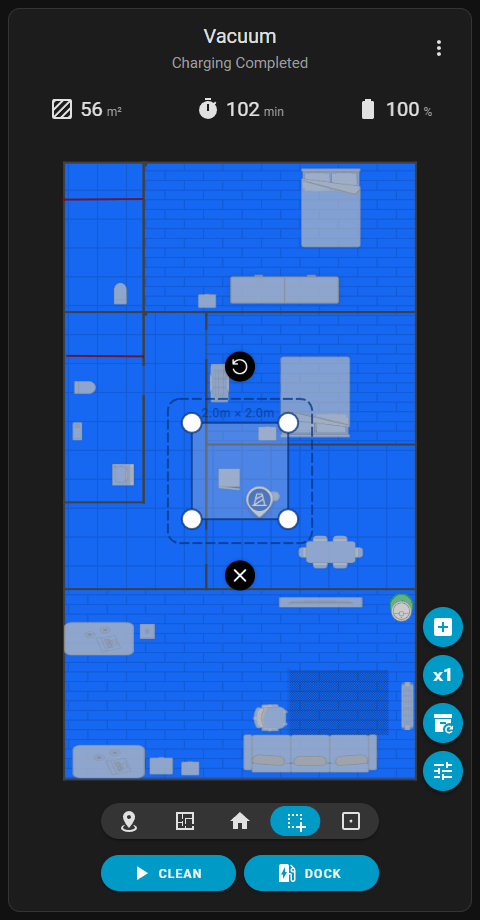
नया सफाई क्षेत्र जोड़ने के लिए कई सुविधाजनक विकल्प हैं: मानचित्र के फर्श क्षेत्र पर कहीं भी क्लिक किया जा सकता है, दाईं ओर के समर्पित क्रिया बटन का उपयोग किया जा सकता है, या किसी मौजूदा फर्नीचर या कार्पेट को सीधे टैप करके उसके साथ एक ज़ोन स्वचालित रूप से बनाया जा सकता है।
कई क्षेत्रों के निष्पादन क्रम का निर्भरता रोबोट की क्षमताओं पर है: समर्थित मॉडलों पर, वैक्यूम उन क्षेत्रों को ठीक उसी क्रम में साफ़ करेगा जिस क्रम में उन्हें मानचित्र में जोड़ा गया था। असमर्थित मॉडलों पर, रोबोट स्वचालित रूप से एक अनुकूलित मार्ग की गणना करेगा, आम तौर पर सबसे पास वाले क्षेत्र को पहले साफ़ करेगा और फिर दूर के क्षेत्रों पर जाएगा।
इस मोड का उपयोग मानचित्र पर एक या अधिक लक्ष्य बिंदु रखने के लिए किया जाता है, प्रत्येक एक निश्चित 1.5 मीटर x 1.5 मीटर वर्ग सफाई क्षेत्र के केंद्र को परिभाषित करता है।
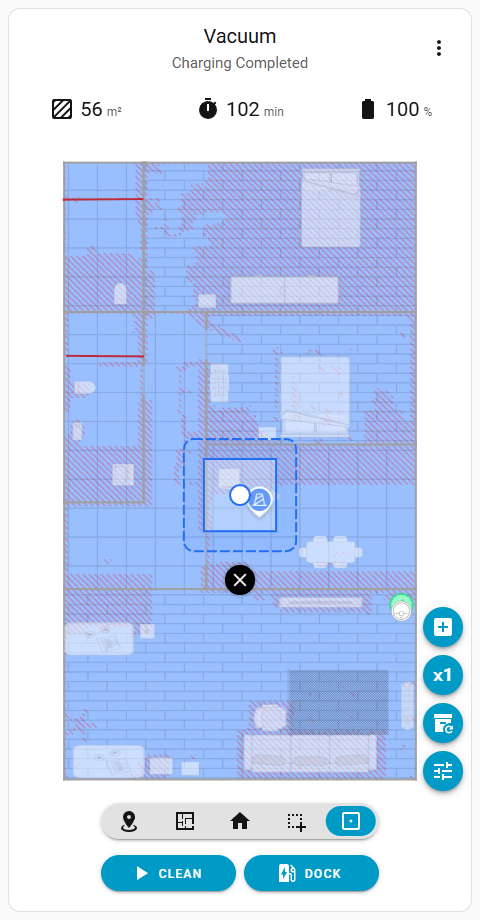
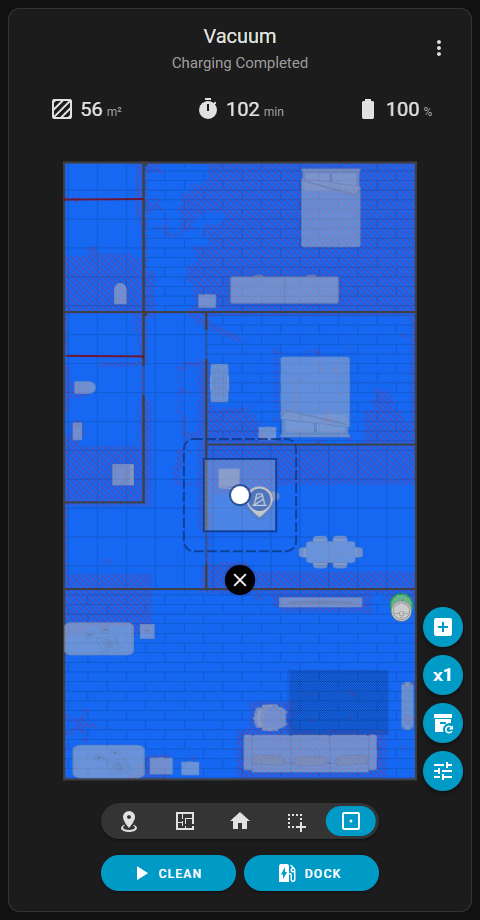
नए लक्ष्य बिंदु को मानचित्र पर कहीं भी क्लिक करके या समर्पित क्रिया बटन का उपयोग करके जोड़ा जा सकता है। कार्ड चयन को केवल वैध फर्श क्षेत्रों तक ही सीमित करता है; इससे गलती से किसी दीवार पर या मानचित्र की सीमाओं के बाहर बिंदु डालने से रोकेगा, जो अन्यथा रोबोट को तुरंत पहुंच न पाने की शिकायत करने और डॉक पर वापस लौट जाने का कारण बनता।
तेज़ ज़ोन ट्रांज़िशन के समान, विशिष्ट बाधाओं को जल्दी लक्षित किया जा सकता है: यदि मानचित्र पर किसी पहचानी गई बाधा पर क्लिक किया जाए और फिर बाधा पॉपअप के ऊपर-दाईं ओर वैक्यूम आइकन को टैप किया जाए, तो कार्ड स्वचालित रूप से उस सटीक निर्देशांक पर एक लक्ष्य बिंदु रख देगा और सक्रिय मोड को तुरंत स्पॉट क्लीनिंग पर बदल देगा।
अनौपचारिक फीचर
स्पॉट क्लीनिंग ऐप द्वारा आधिकारिक रूप से समर्थित नहीं है। परिणामस्वरूप, रोबोट शुरू होने पर वॉइस फीडबैक नहीं देगा। इसके अलावा, यह बहुत अनिश्चित है कि यह विशिष्ट फीचर भविष्य की पीढ़ी के उपकरणों और फर्मवेयर अपडेट पर कितने समय तक उपलब्ध या कार्यशील रहेगा।
इसके अलावा, भौतिक "स्पॉट क्लीनिंग" बटन के विपरीत जो बिना मानचित्र के काम करता है, इस कार्ड का स्पॉट क्लीनिंग पूरी तरह से मानचित्र निर्देशांकों पर निर्भर करता है, और यह ज़ोन क्लीनिंग टास्क की तरह काम करता है।
इस मोड का उपयोग वैक्यूम को मानचित्र पर किसी विशिष्ट बिंदु पर ले जाने के लिए किया जाता है बिना सक्शन मोटर को चालू किए।
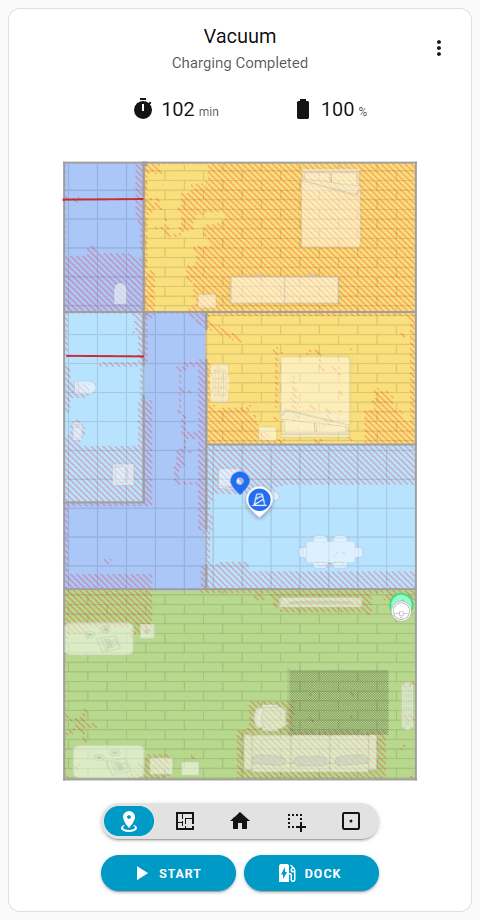
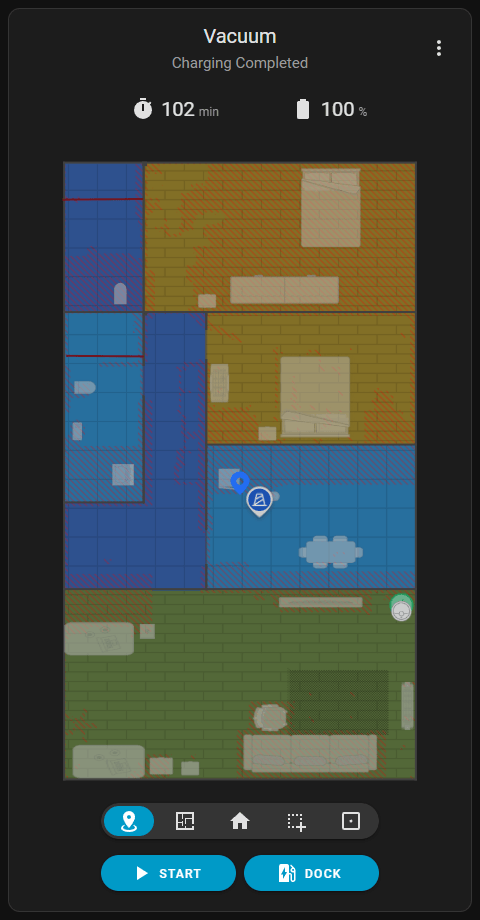
गंतव्य निर्धारित करने के लिए, मानचित्र पर कहीं भी क्लिक किया जा सकता है या, यदि डिवाइस इसे सपोर्ट करता है, तो सहेजे गए मानचित्र संपादन के अंतर्गत कॉन्फ़िगर किए गए किसी भी पूर्वनिर्धारित बिंदु को टैप किया जा सकता है। कार्ड लक्ष्य को केवल मान्य फ़्लोर क्षेत्रों तक सीमित करता है; इससे गलती से किसी अवैध स्थान पर बिंदु डालने से बचा जाता है, अन्यथा इससे रोबोट तुरंत कार्य शुरू होने पर इसे रद्द कर देगा और डॉक पर लौट जाएगा।
जो डिवाइस कैमरा स्ट्रीमिंग को सपोर्ट करते हैं, इस क्रिया में नेटिव "क्रूज़िंग पॉइंट" फीचर का उपयोग किया जाता है। असमर्थित डिवाइस पर, इसे 10 सेमी² की सफाई क्षेत्र बनाकर और रोबोट को पहुँचने पर रोककर अनुकरण किया जाता है।
छिपे हुए क्रिया बटन
इस मोड में क्रिया बटन जानबूझकर छिपाए गए हैं ताकि चयन के लिए मानचित्र स्पष्ट रूप से दिखाई दे। उन्हें एक्सेस करने के लिए किसी अन्य मोड में स्विच करें।