
已保存地图编辑
提供工具以编辑吸尘器的已保存地图。该地图表示在地图运行后生成的结构模板,与主屏幕上的实时清洁地图不同。
编辑未选择的地图时,右上角会显示 选择地图 () 图标。卡片会提示在保存更改前选择地图,因为编辑仅适用于当前活动地图。
导航行为
保存更改后会保持编辑器打开,以便连续编辑而无需重新打开页面。退出需要使用 返回 () 按钮。
批量保存
与官方应用程序不同,官方应用程序中编辑会即时保存,而此卡片会将编辑内容本地存储。可通过 保存 () 图标将多次修改(例如重命名房间或修改墙壁)一起应用。
操作按钮
提供旋转地图、备份当前布局或打开 恢复地图列表 以还原之前版本的选项。
墙壁和门的编辑操作
进入 墙体 或 门 编辑状态会用特定状态的工具替换默认操作按钮。这些工具可以更改地图的视觉显示风格、切换到门编辑模式,或将墙体和门重置为原始状态。
编辑类型选择器
提供编辑操作模式。选择器会根据吸尘器型号支持的功能填充选项,如 房间可见性、地板材质 或 墙体。
切换编辑模式时,如果有未保存的更改,将提示确认对话框以放弃更改。
状态持久性
该选择器会记住上一次使用的编辑状态,并在重新打开页面时默认使用该状态。此持久性不包括 拆分 和 合并 模式。
房间名称
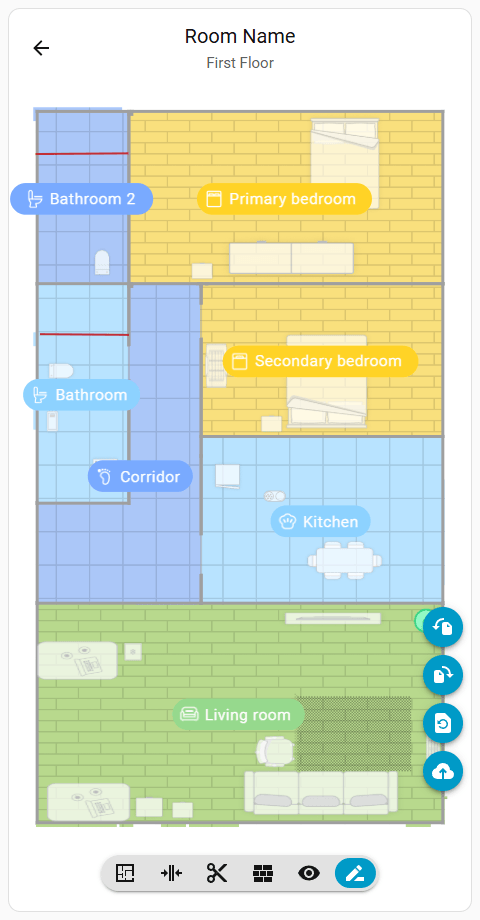
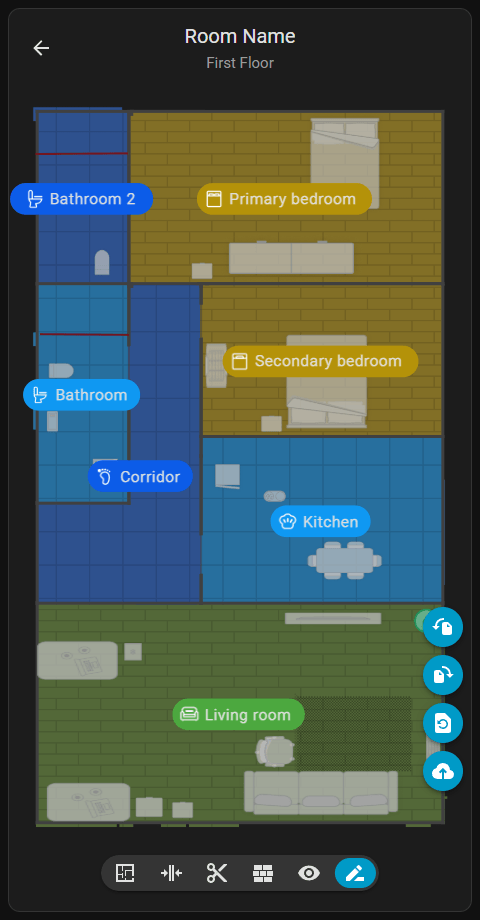
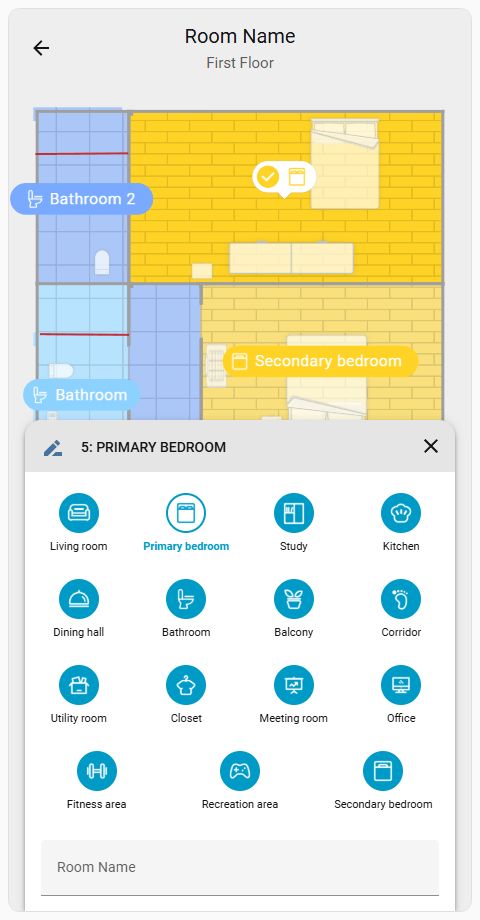
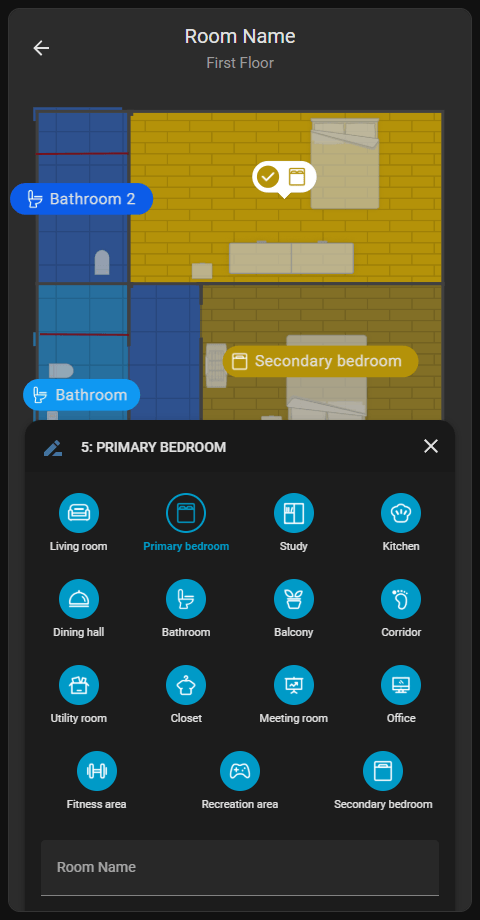
提供重命名单个房间的选项。点击房间即可选择它,并打开底部菜单选择预定义的房间类型或输入自定义名称。

注意
房间类型部分在图例中包含完整的房间类型图标列表。
持久命名
分配房间类型或自定义名称可以防止房间恢复到默认状态,例如房间3。
房间可见性
在支持的设备上,轻触房间可以切换其可见性。隐藏房间会将其从主屏幕实时地图和自定义房间清洁设置中移除。
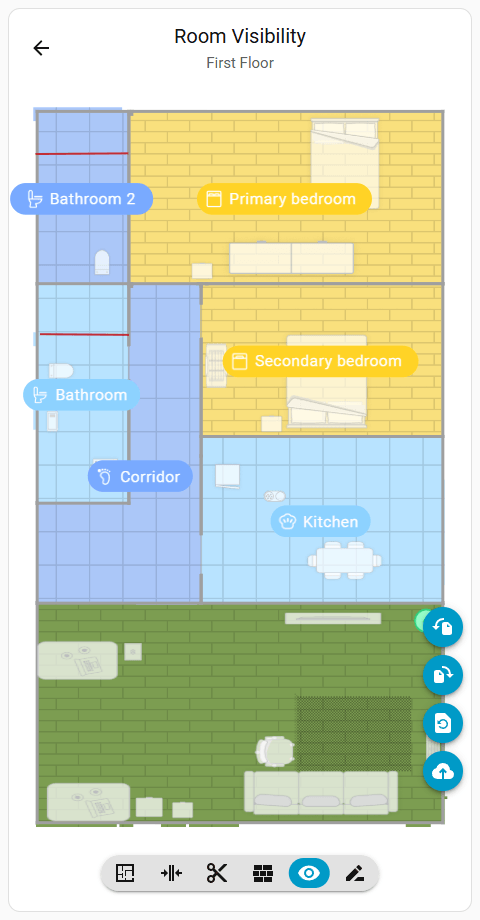
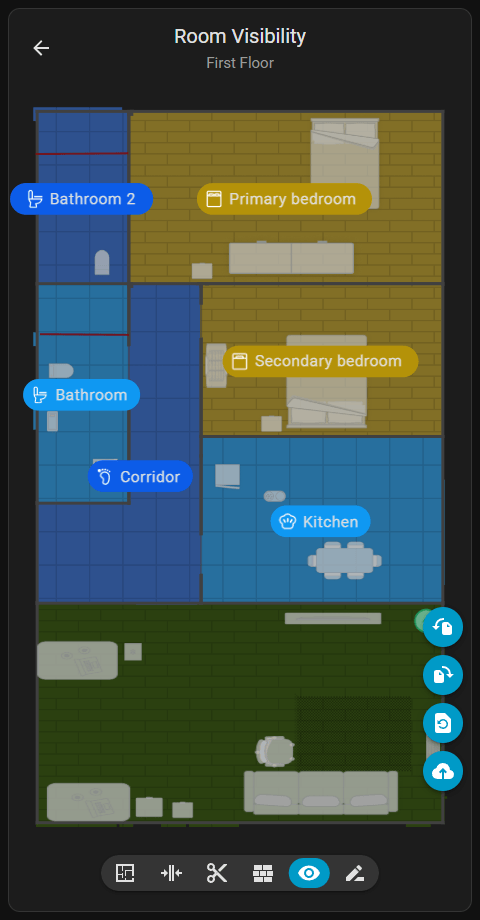
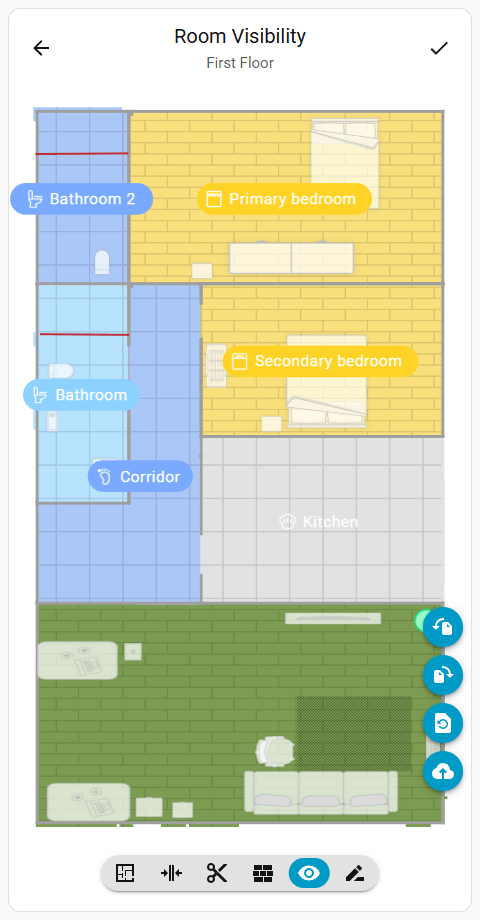
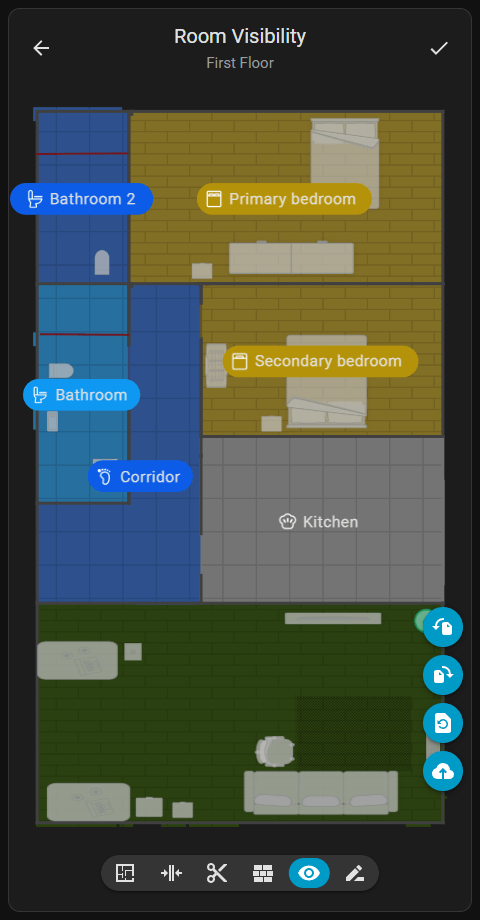
底座房间
卡片禁用点击包含充电底座的房间以防止隐藏。
地板材质
提供为单个房间定义地板材质的选项。轻触房间以打开材质选择菜单。
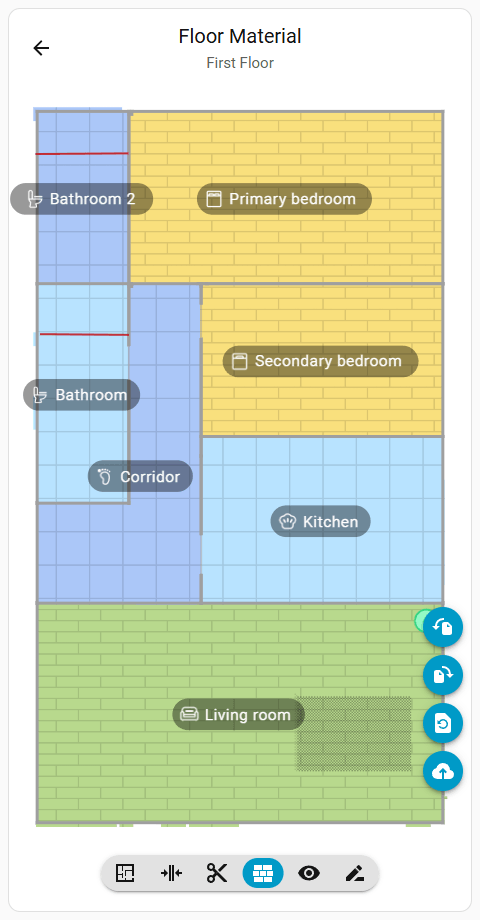
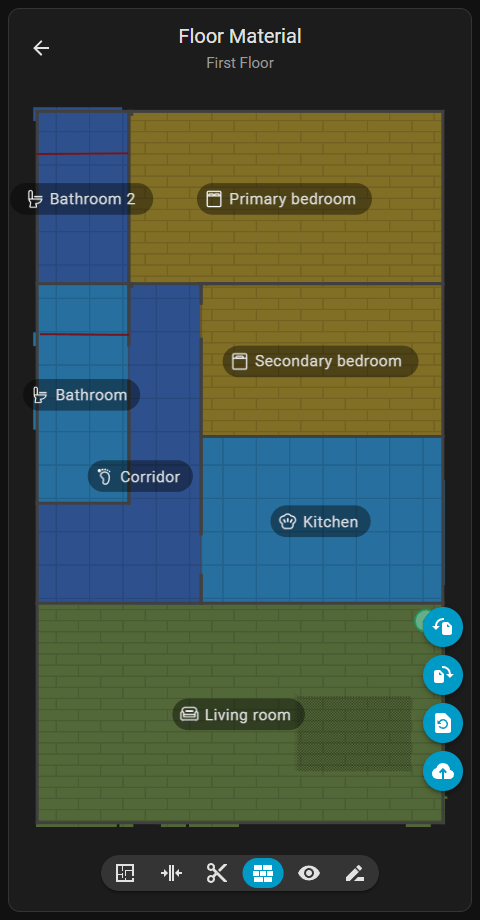
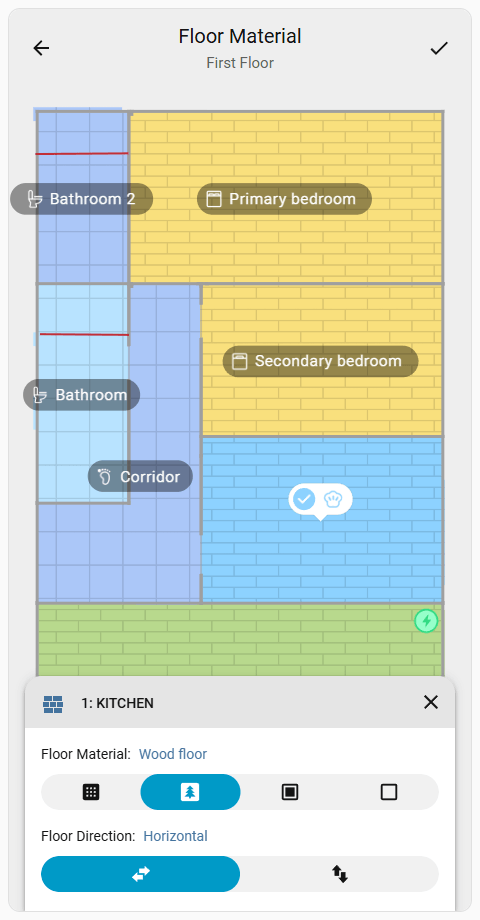
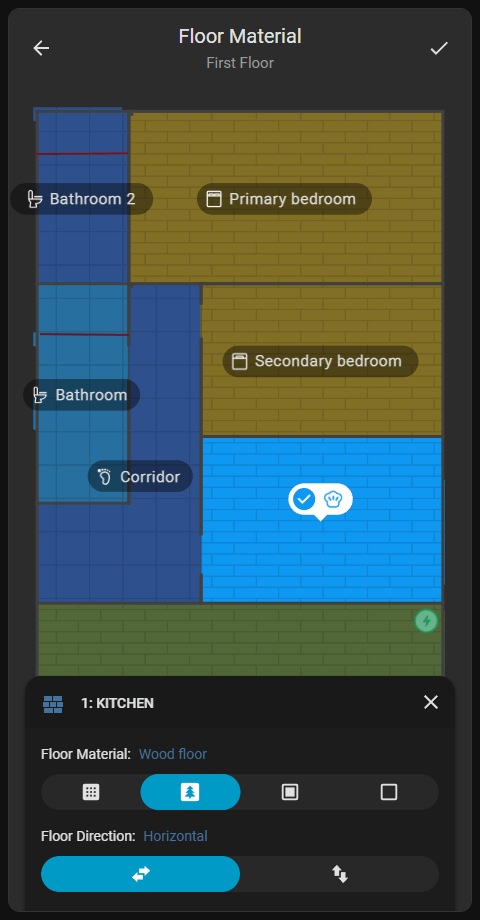
在支持的设备上选择木地板可以定义安装方向。启用地板方向清洁设置会使用此轴进行清洁。
与官方应用不同,这张卡片将地毯定义整合到此菜单中。在支持的设备上,将房间设置为地毯会根据选择的类型应用相应的地毯清洁设置。
注意
图例中的地板材质和地毯类型部分包含完整的图标列表。
分割房间
提供将单个房间分成两个区域的选项。点击房间会在地图上放置一个可调节的分割线。
保存()图标确认放置。吸尘器处理更改时会显示加载指示器,操作完成后界面会刷新并显示更新后的布局。
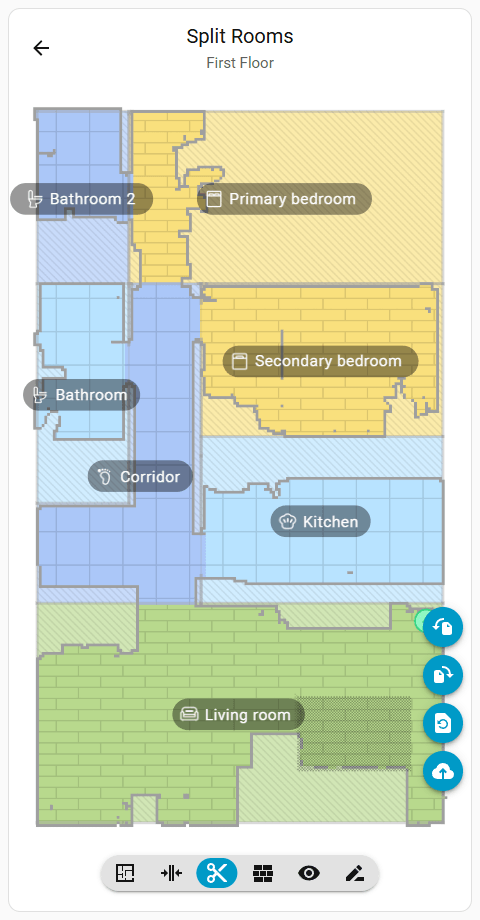
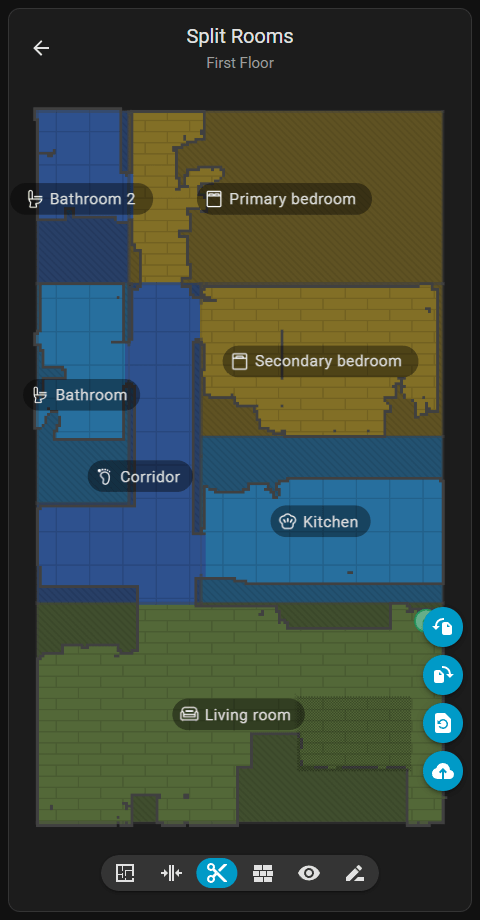
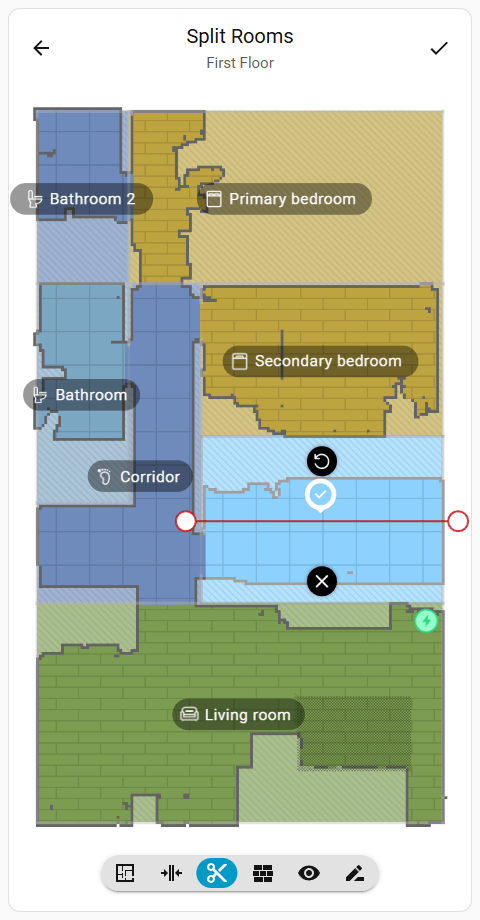
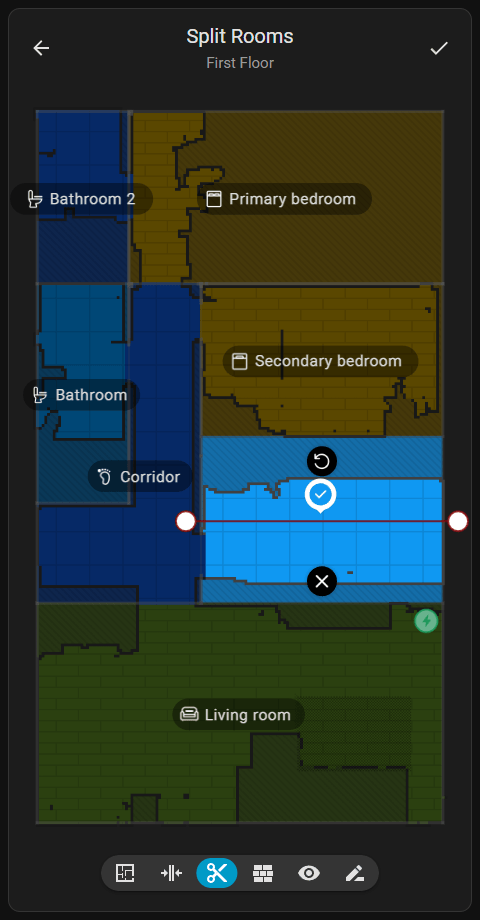
线条放置
分割线必须完全穿过选定房间的边界。在分割线完全穿过房间之前,保存()图标会保持隐藏。
楼层平面图显示
激活平面图地图显示模式会透明地叠加底层结构平面图。此功能有助于将切割与精确的结构边界对齐。
合并房间
提供合并相邻房间的选项。
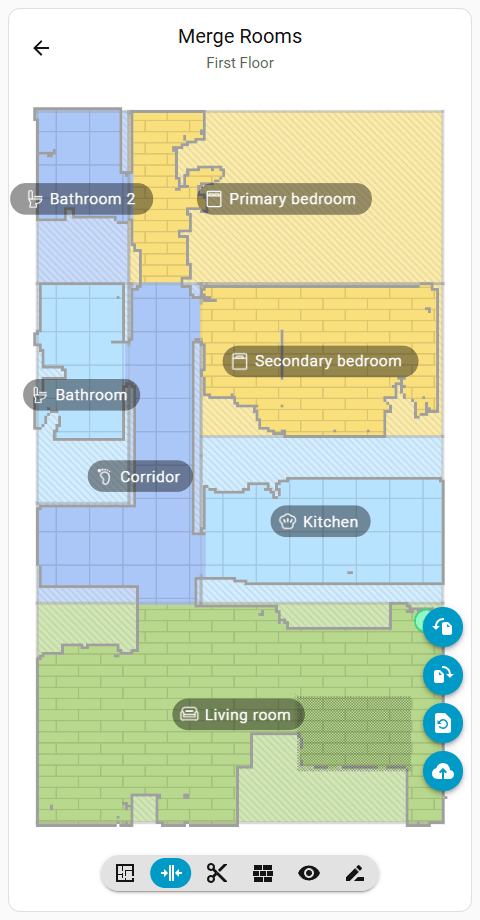
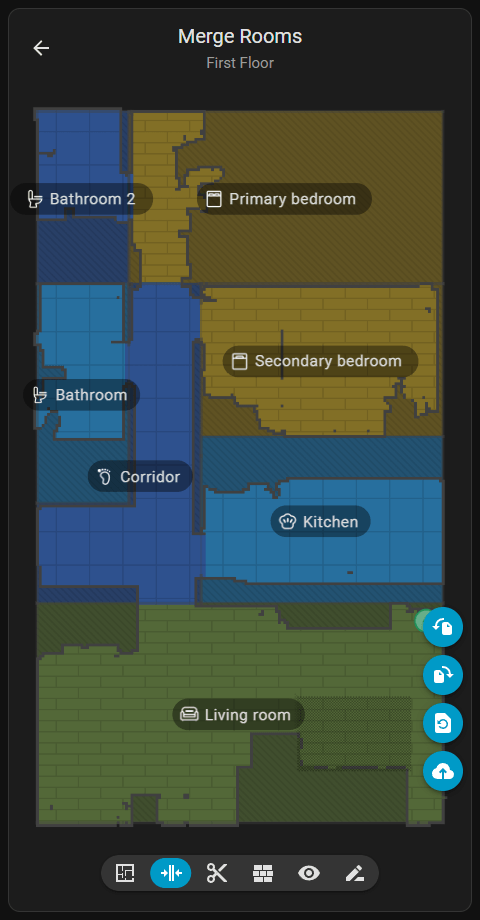
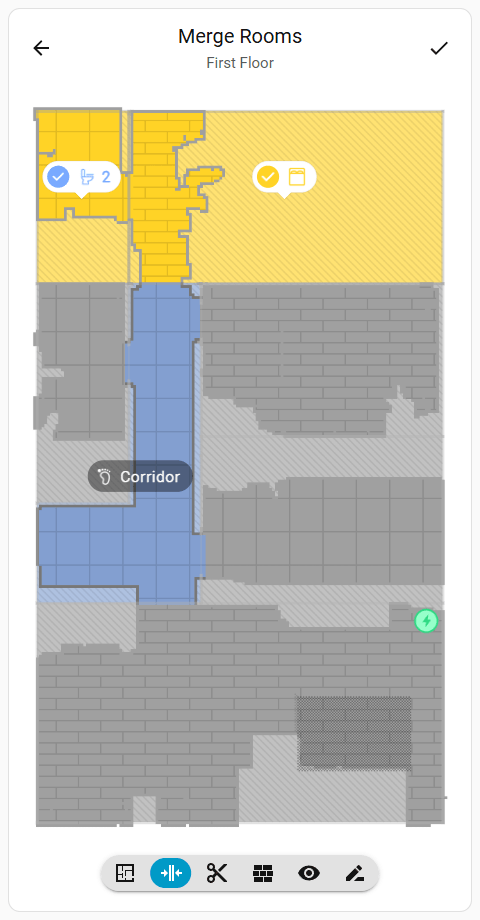
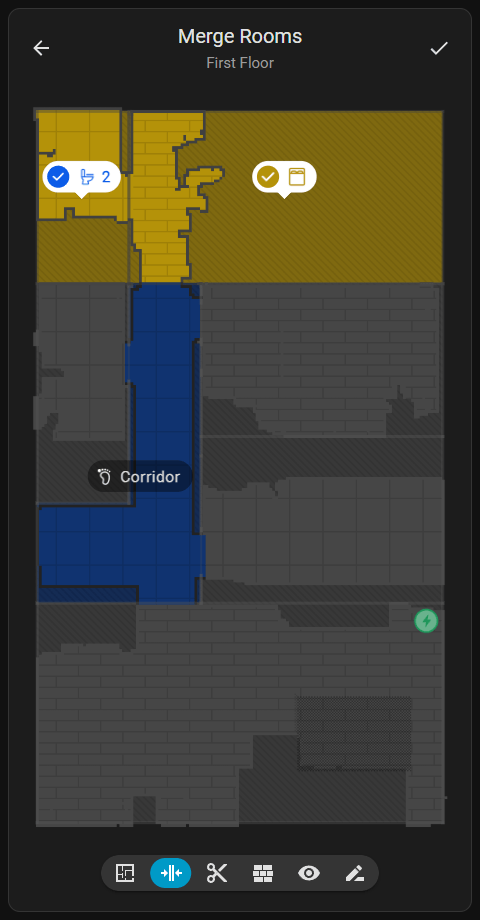
选择一个房间会限制后续选择仅为其直接相邻的房间。选择一个相邻房间将解锁其各自的相邻房间。随后选择的房间将采用初始房间的颜色和地面材料,以提供可视预览。
至少选择两个相邻房间后,将显示保存()图标。确认合并将触发加载指示器,并在完成后以更新的布局刷新界面。
楼层平面图显示
激活平面图地图显示模式会透明地叠加底层结构平面图。此功能有助于将操作与精确的结构边界对齐。
墙壁
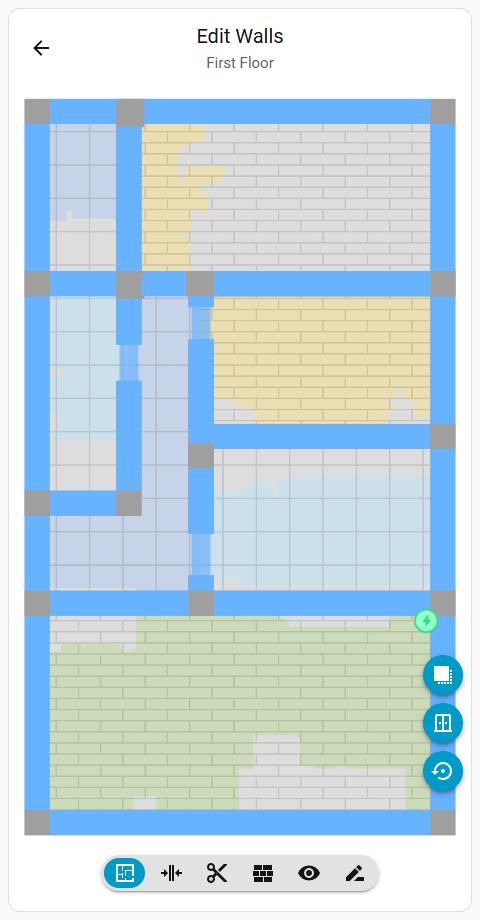
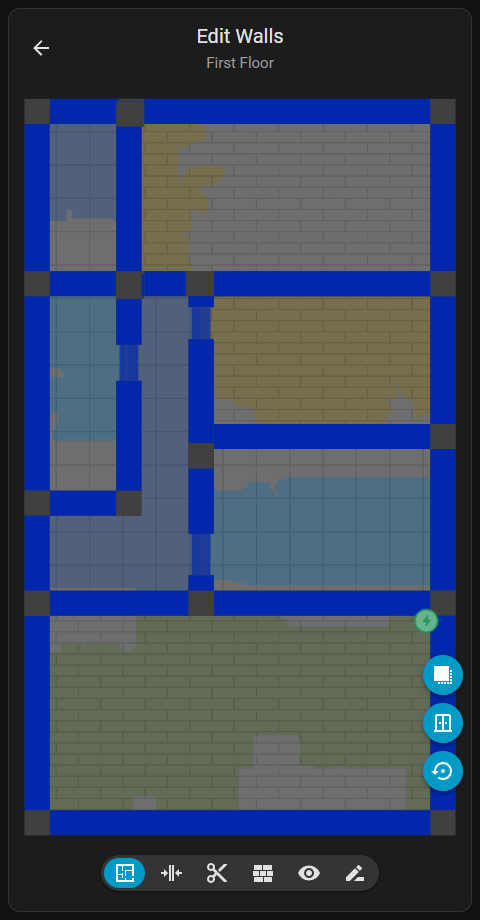
支持的设备会将物理墙壁和门的位置与 LiDAR 边界一起存储,以映射看不见的结构区域。不同于官方应用使用这些数据进行 3D 可视化,本卡片利用这些数据绘制建筑平面图。通过 配置 页面激活平面图样式会使用这些物理墙来渲染房间边界。
纯视觉元素
物理墙和门仅作为视觉表现。修改它们不会影响机器人定位或路径规划,这些完全依赖于 LiDAR 地图。
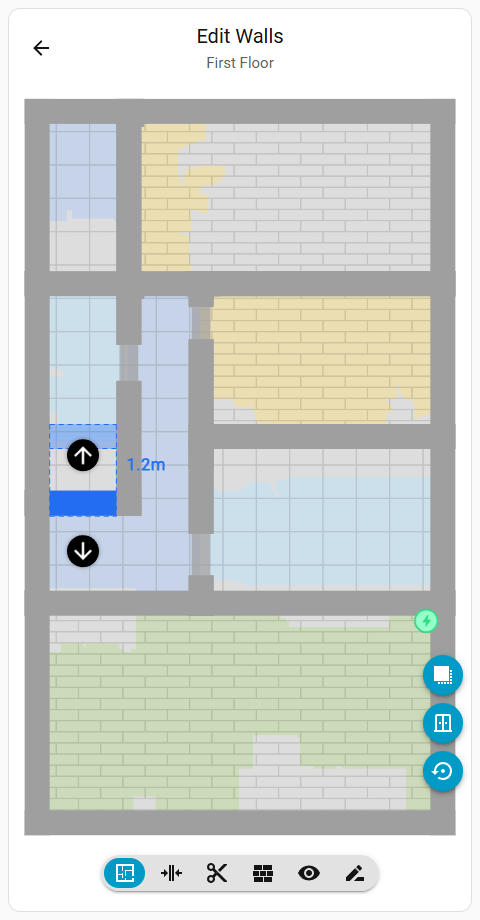
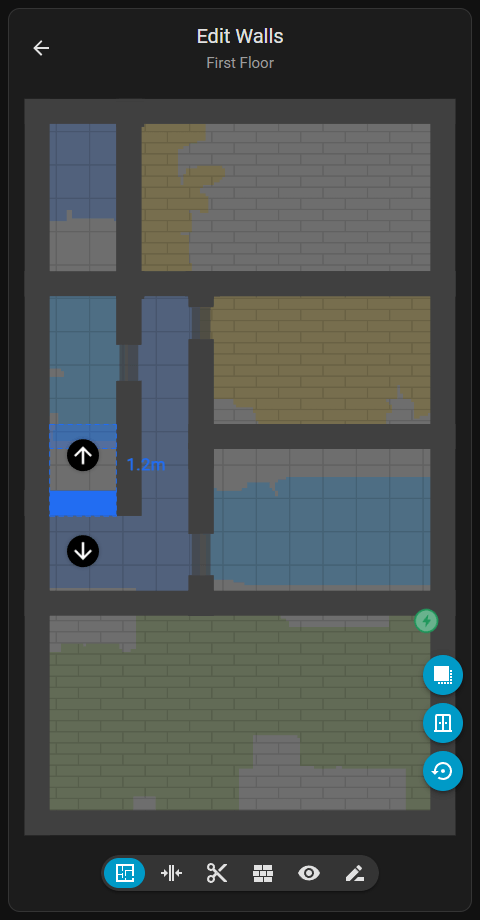
选择墙体可以沿其轴线移动,以校正计算误差。
地图显示 () 操作按钮可切换 LiDAR 平面视图。禁用 LiDAR 视图后,只会将物理墙内的空间以房间颜色和材质显示,从而隔离结构布局。
重置墙壁 () 操作按钮将所有墙壁和门恢复到计算位置。此操作会在视觉上加载原始状态,并需要通过 保存 () 图标进行确认。
建议进行最少调整
从计算位置大幅移动墙壁可能会导致可视化问题。建议仅进行最小调整。
门
与官方应用程序隐藏不可编辑门不同,此卡片提供门的修改工具。访问门编辑器需要进入 墙壁 () 模式,并使用 门 () 操作按钮在墙壁和门编辑状态之间切换。
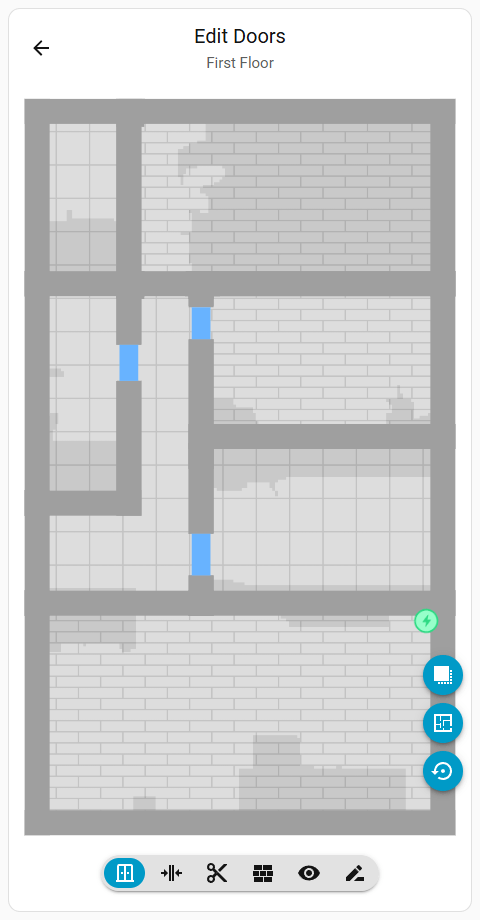
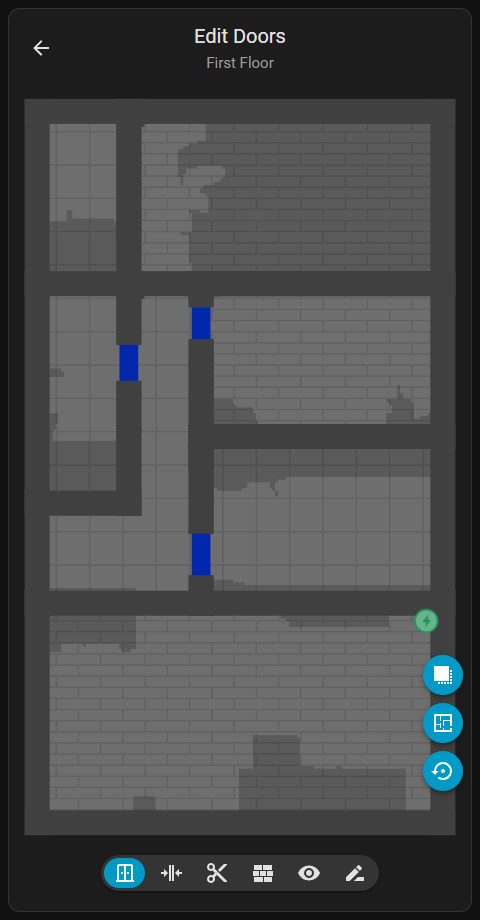
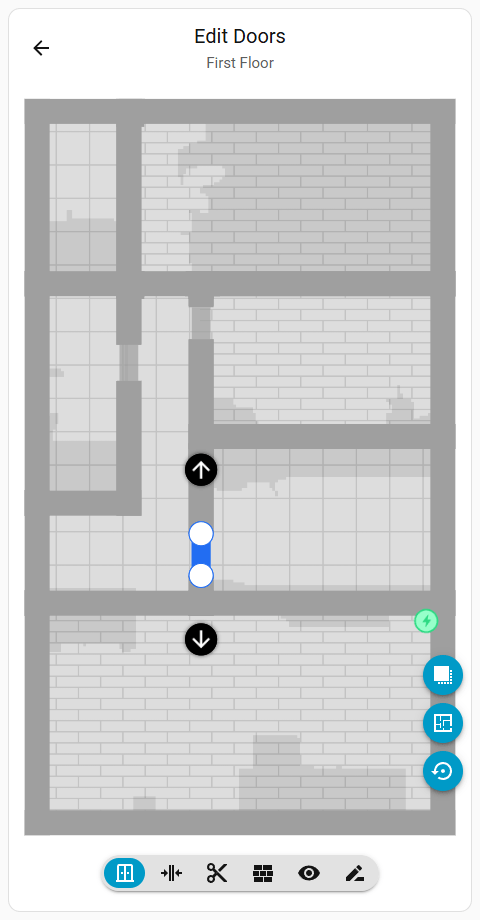
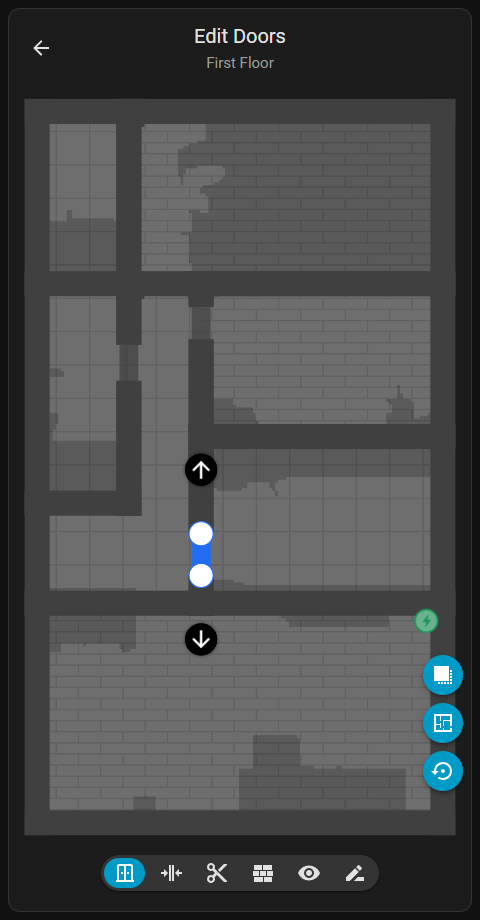
将垂直墙移动到现有门上可能导致门消失。此门编辑工具可以恢复并重新定位丢失的门。选择门后,可以通过它的端点调整宽度,也可以沿墙轴滑动整个门。
添加或删除门
机器人的固件禁止添加或删除门。编辑器仅修改检测到的门的尺寸和位置。
共享保存状态
墙壁和门共享编辑状态,不需要单独保存。两种模式下的编辑通过保存()图标共同应用。