
已保存地圖編輯
提供工具來編輯掃地機器人已保存的地圖。此地圖代表在繪圖運行後生成的結構模板,與主頁上的即時清掃地圖不同。
編輯未選擇的地圖時,右上角會顯示 選擇地圖 () 圖標。卡片會提示先選擇地圖再保存更改,因為編輯僅適用於當前活動地圖。
導航行為
保存更改會保持編輯器開啟,以便連續編輯而不需重新打開頁面。退出需要使用 返回 () 按鈕。
批量保存
與官方應用程序中更改即時保存不同,這張卡片會將更改本地存儲。多項修改如重命名房間或修改牆壁可以使用 保存 () 圖標一起應用。
操作按鈕
提供旋轉地圖、備份當前佈局,或打開 恢復地圖列表 以還原先前版本的選項。
牆壁與門編輯操作
進入 牆壁 或 門 編輯狀態會將預設操作按鈕替換為特定狀態工具。這些工具可更改地圖的視覺顯示樣式、切換至門編輯模式,或將牆壁和門重置為原始狀態。
編輯類型選擇器
提供編輯操作模式。根據掃地機器人模型支持的功能,選擇器會填充如 房間可見性、地板材質、或 牆壁 等選項。
在有未保存更改的情況下切換編輯模式會提示確認對話框以捨棄更改。
狀態持久性
選擇器會記住最後使用的編輯狀態,並在重新打開頁面時默認使用它。此持久化不包括 拆分 和 合併 模式。
房間名稱
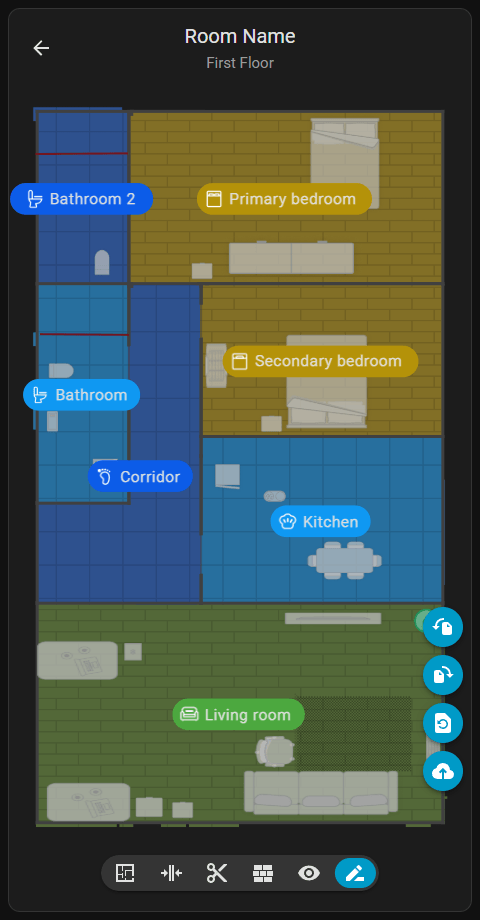
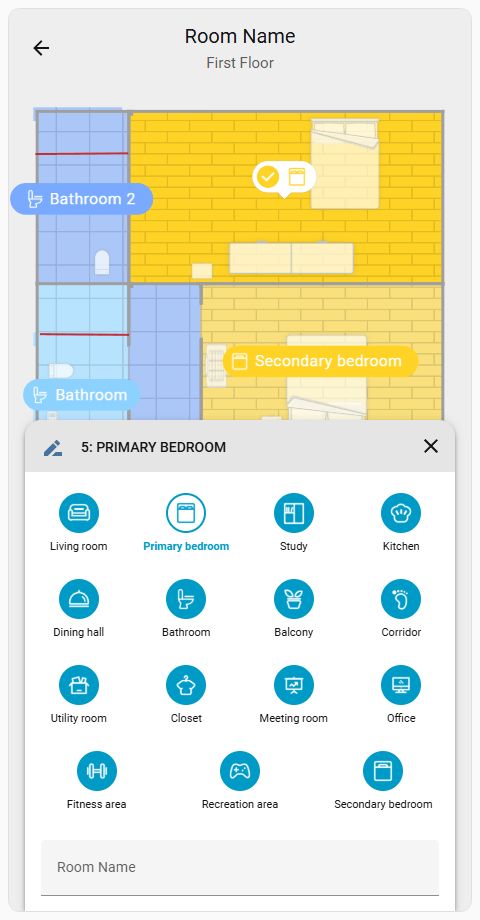
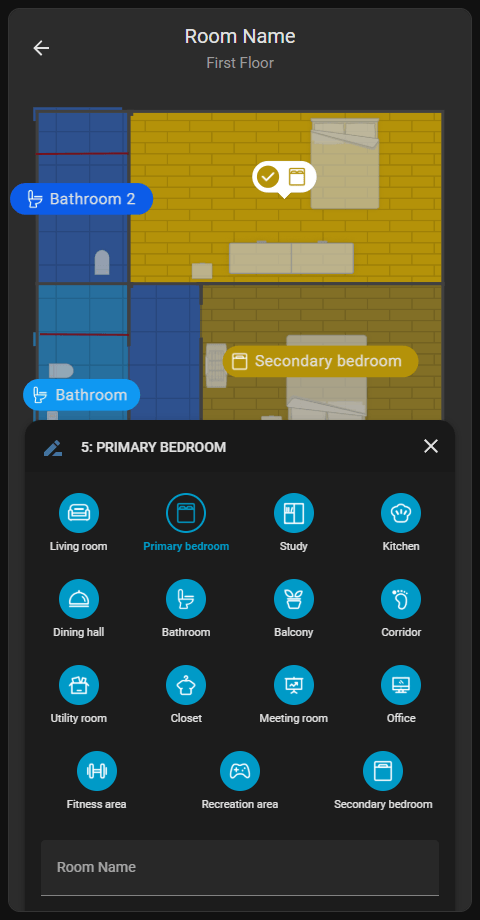
提供選項以重新命名單個房間。點擊房間即可選中它,並打開底部菜單以選擇預定房間類型或輸入自定義名稱。

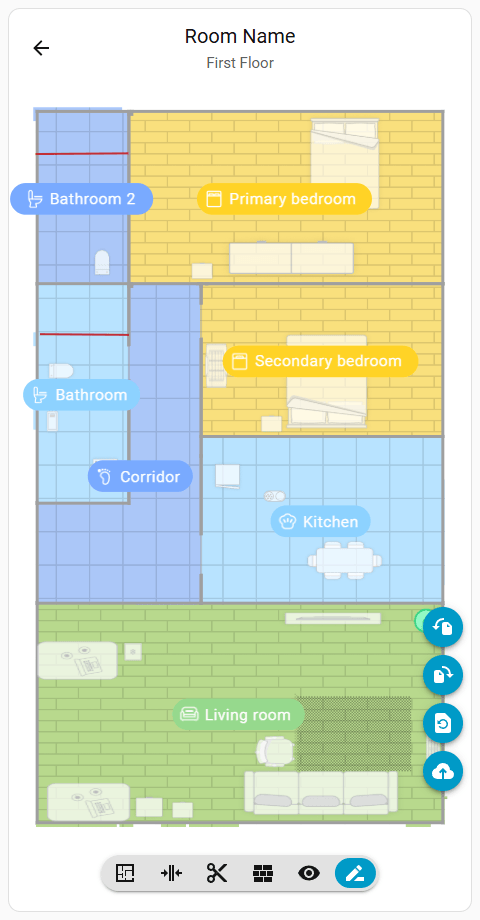
注意
房間類型 部分在 圖例 中包含完整的房間類型圖示清單。
持久命名
指定房間類型或自訂名稱可防止房間恢復為預設狀態,例如 房間 3。
房間可見性
在支援的設備上,點擊房間可切換其可見性。隱藏房間會將其從主畫面實時地圖和 自訂房間清掃 設定中移除。
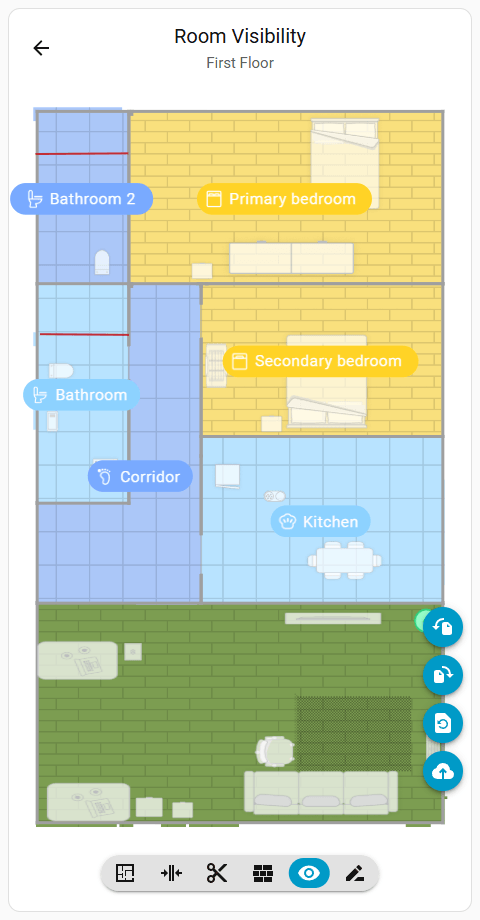
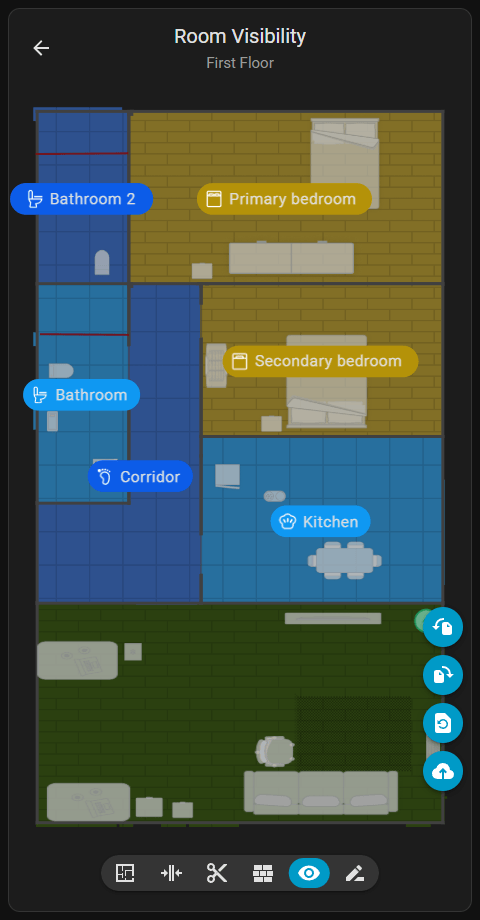
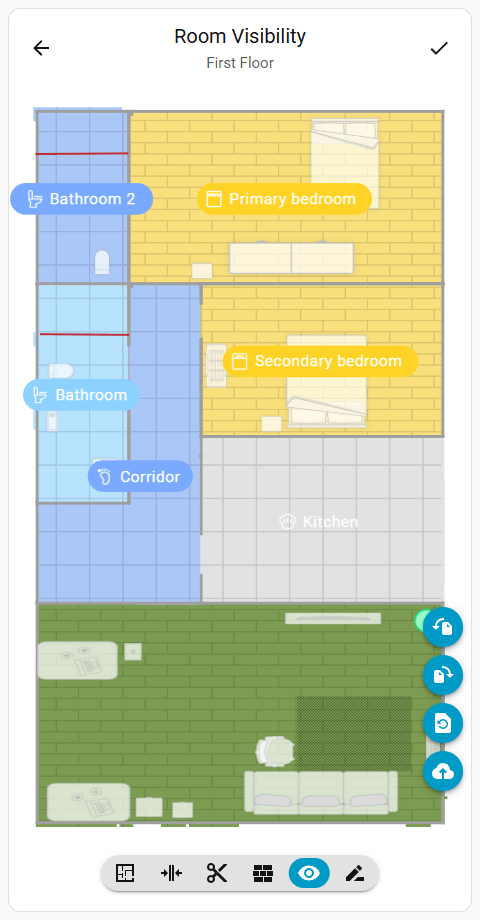
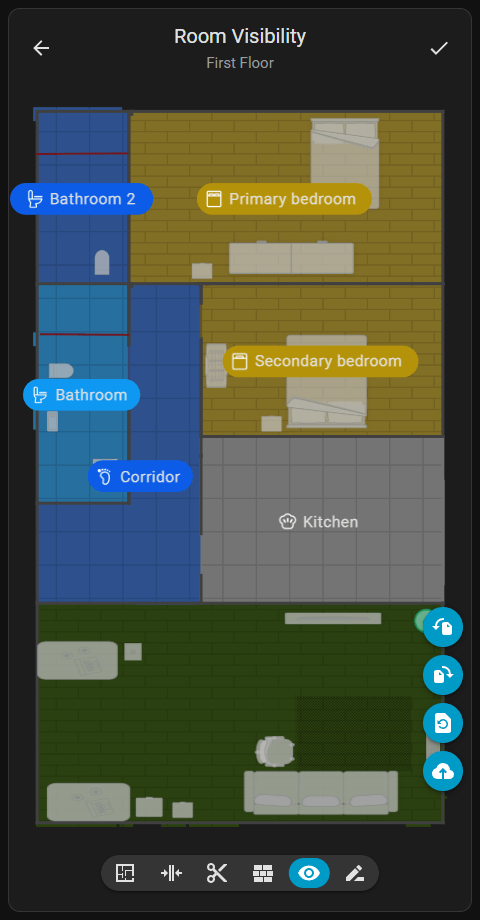
停靠房間
此卡片會禁用點擊包含充電座的房間,以防止將其隱藏。
地板材質
提供為單個房間定義地板材質的選項。點擊房間會打開材質選擇菜單。
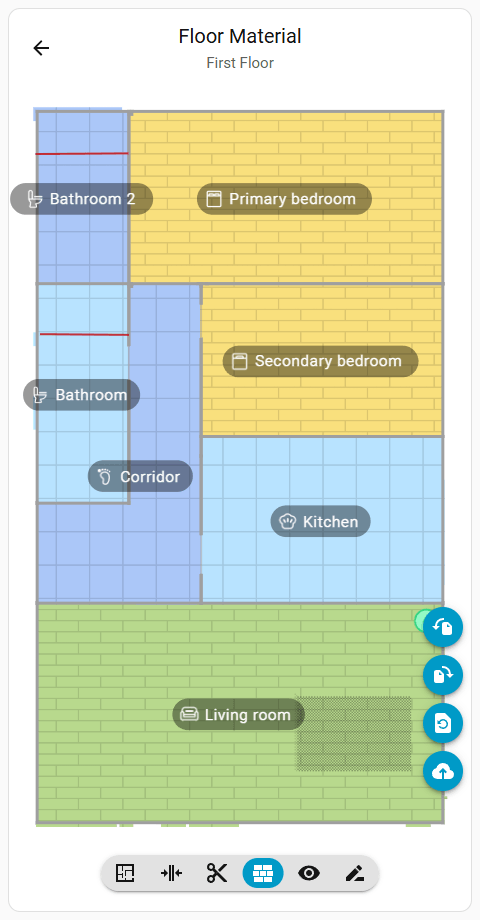
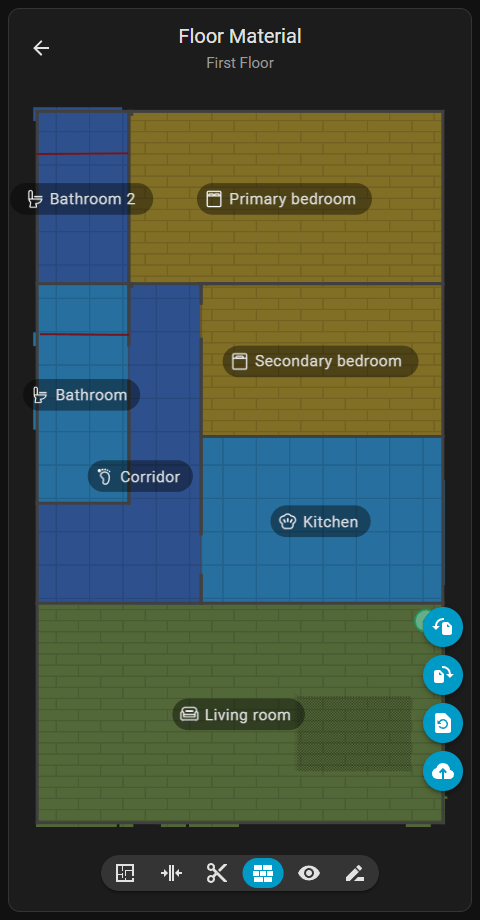
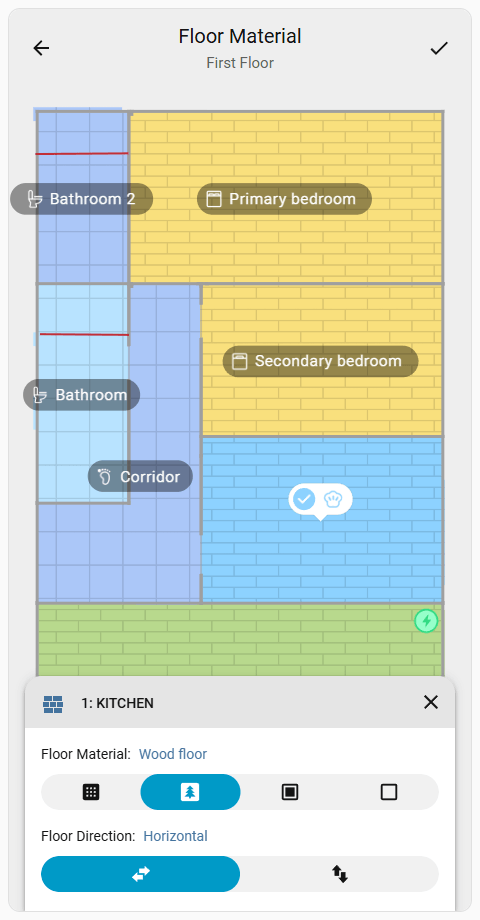
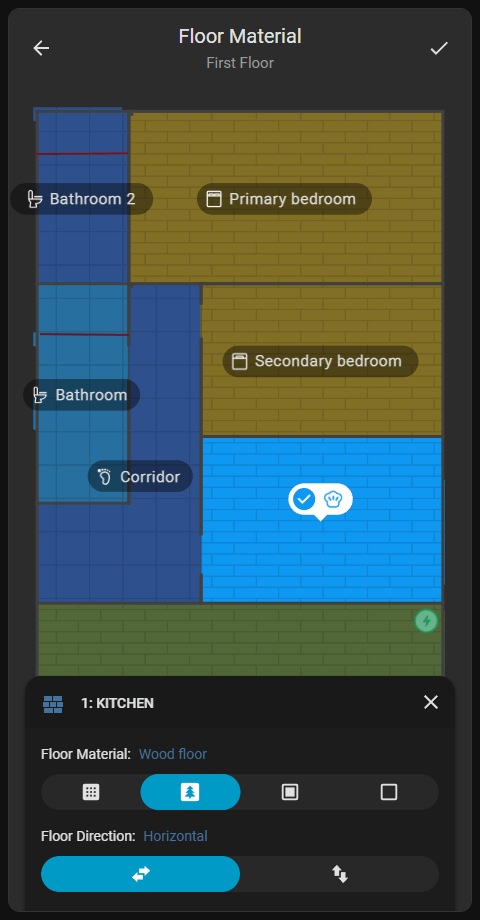
在支援的設備上,選擇 木地板 可啟用安裝方向定義。啟用 地板方向清掃 設定會使用此軸線進行清掃。
與官方應用程式不同,此卡片將地毯定義整合到此選單中。在支援的裝置上將房間設為地毯時,會根據所選類型套用適當的地毯清潔設定。
注意
地板材質 和 地毯類型 區段在 圖例 中包含完整圖示列表。
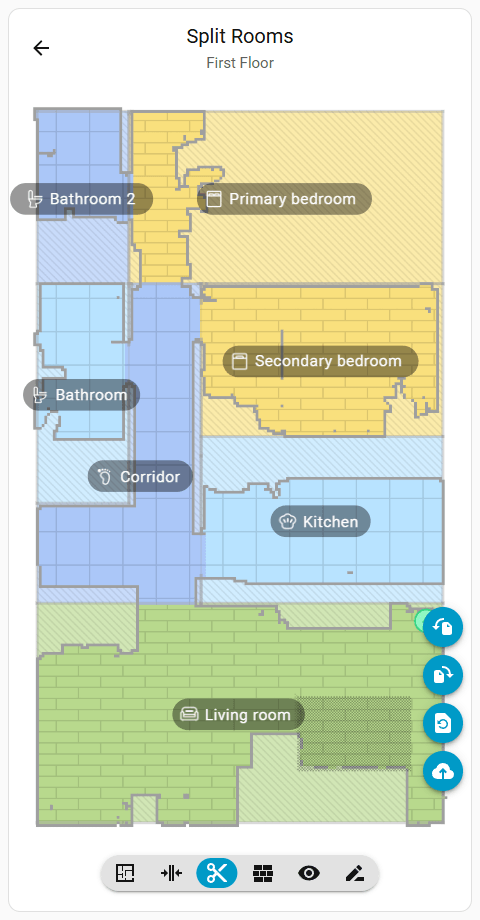
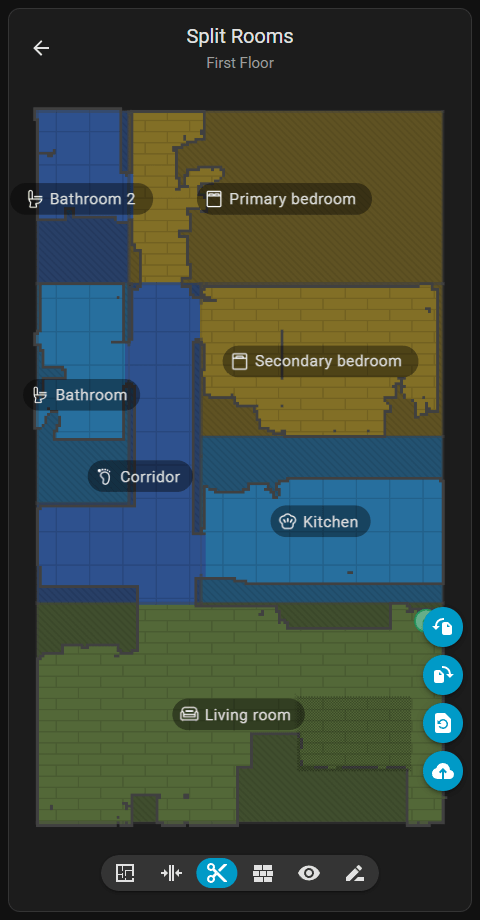
分割房間
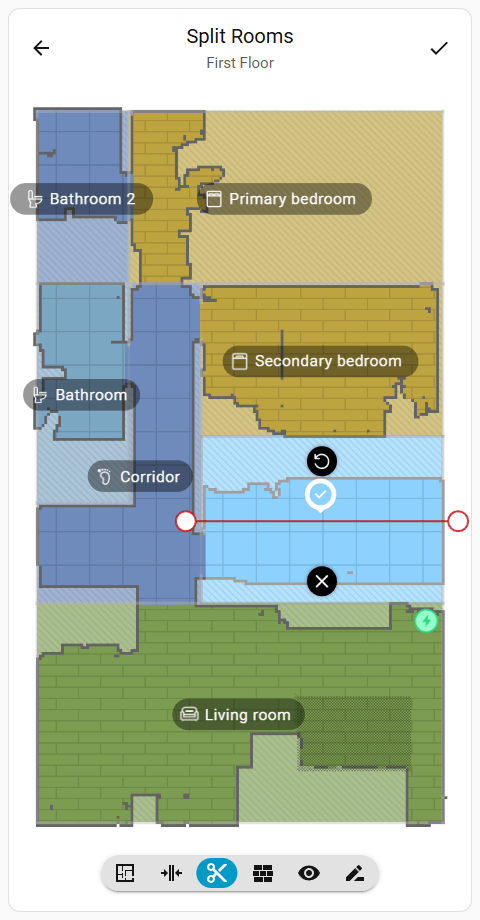
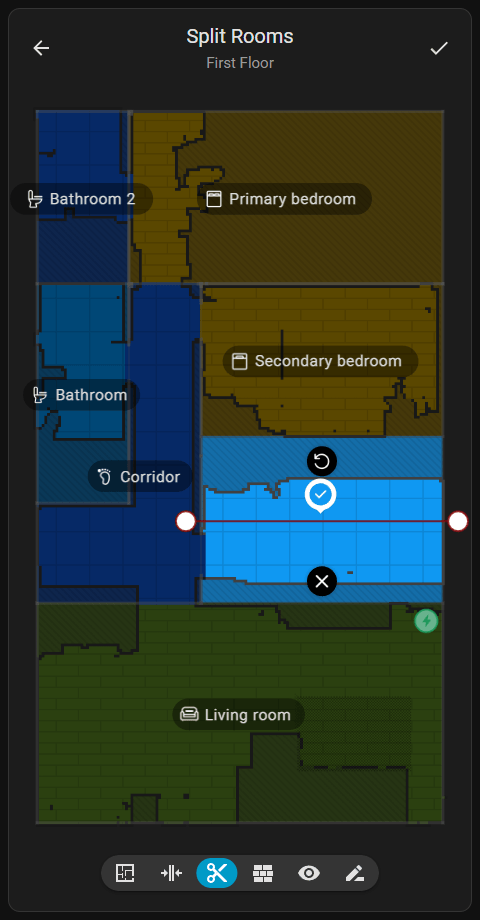
提供將單一房間分成兩個區域的選項。點擊房間會在地圖上放置可調整的分隔線。
儲存() 圖示可確認放置。當掃地機器人處理變更時會顯示載入指示器,完成後介面會以更新後的佈局重新整理。
線條放置
分隔線必須完全交叉所選房間的邊界。在分隔線完全穿過房間之前,儲存() 圖示將保持隱藏。
平面圖地圖顯示
啟用 樓層平面圖 地圖顯示模式會透明疊加底層結構樓層圖。此功能有助於將切割與精確的結構邊界對齊。
合併房間
提供合併相鄰房間的選項。
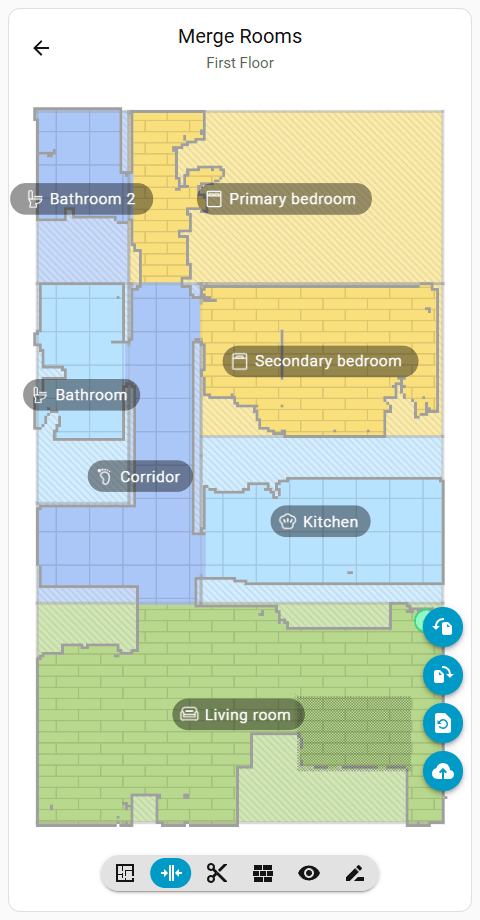
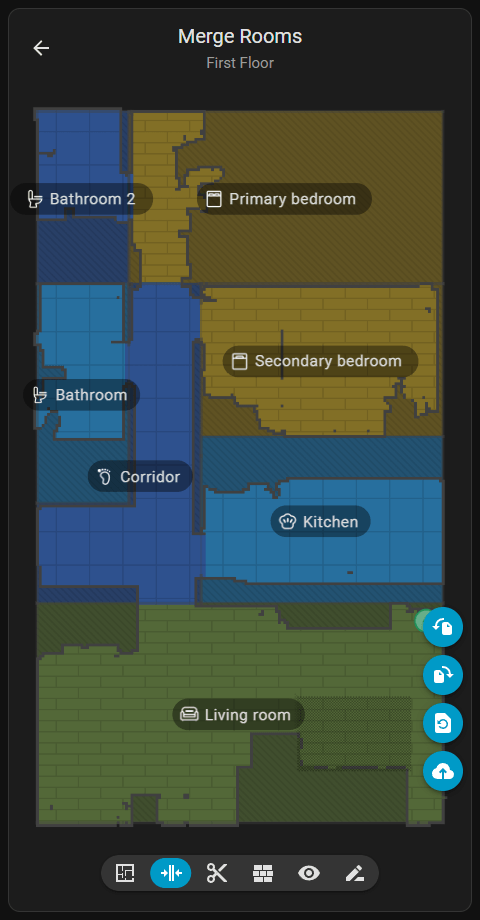
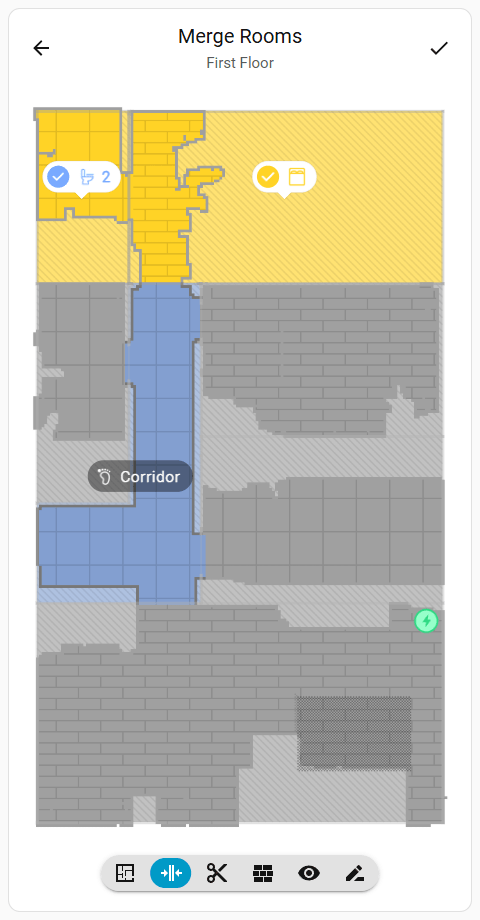
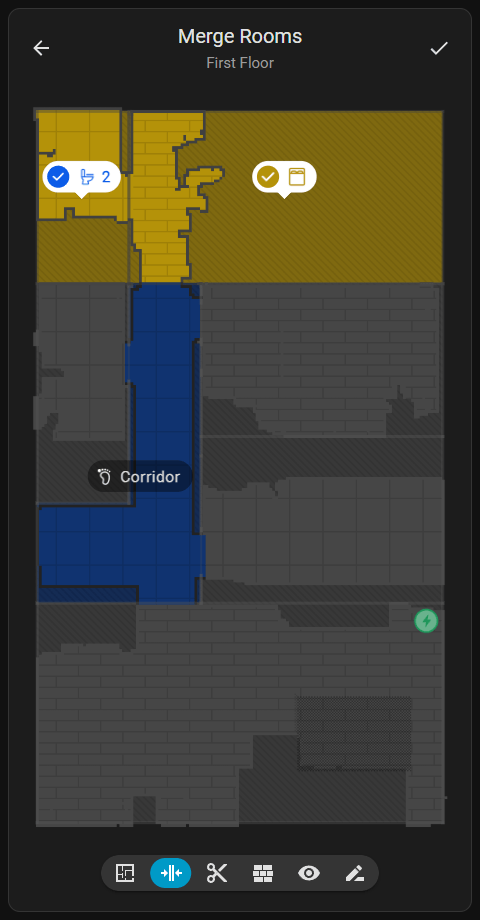
選擇房間會將後續選擇限制在其直接相鄰的房間。選擇相鄰房間會解鎖其各自的相鄰房間。隨後選擇的房間將採用初始房間的顏色和地板材質,以提供視覺預覽。
選擇至少兩個相鄰房間會顯示 保存 () 圖示。確認合併會觸發載入指示器,完成後介面會刷新以顯示更新後的佈局。
平面圖地圖顯示
啟用 樓層平面圖 地圖顯示模式會透明疊加底層結構樓層圖。此功能有助於將操作與精確的結構邊界對齊。
牆壁
支援的設備會將實體牆壁和門的位置與 LiDAR 邊界一起儲存,以便繪製未被偵測到的結構區域。與使用這些數據進行 3D 可視化的官方應用程式不同,這張卡片利用它來繪製建築平面圖。透過 配置 頁面啟用平面圖樣式時,會使用這些實體牆來呈現房間邊界。
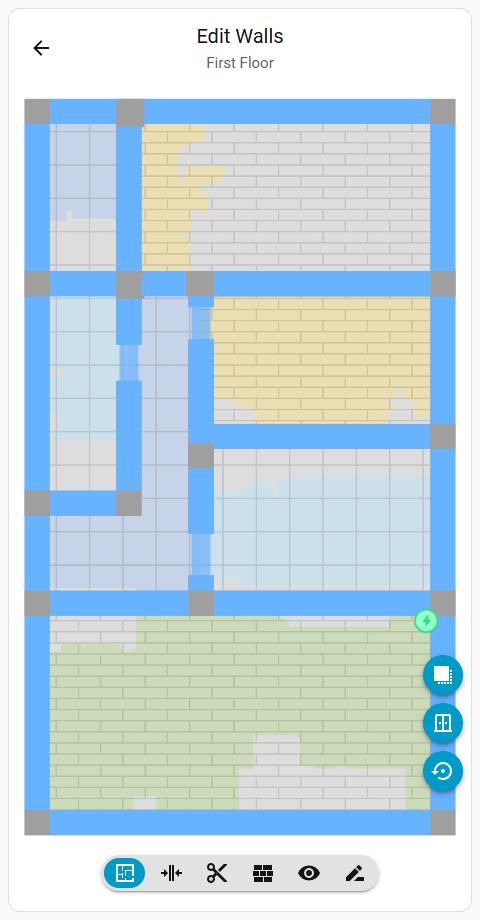
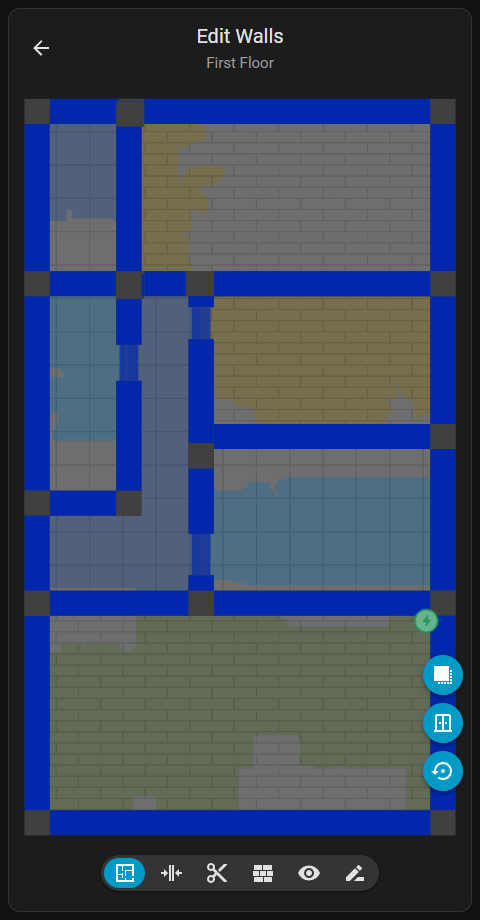
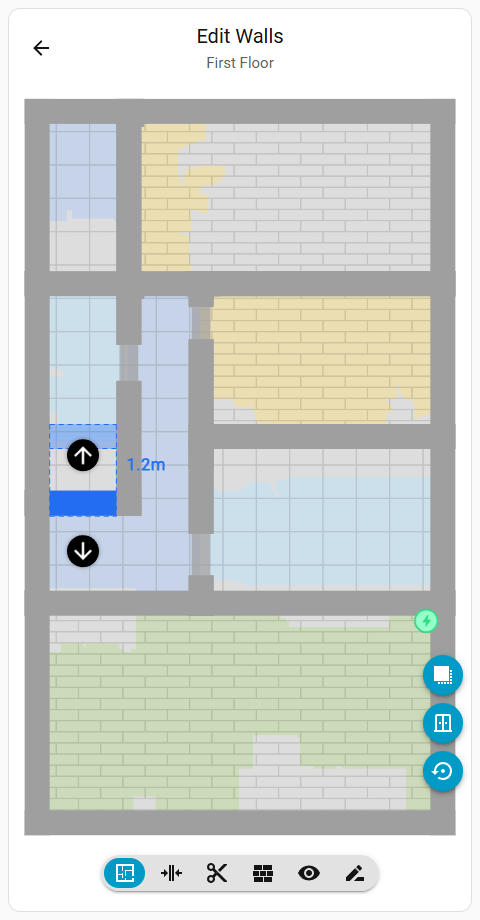
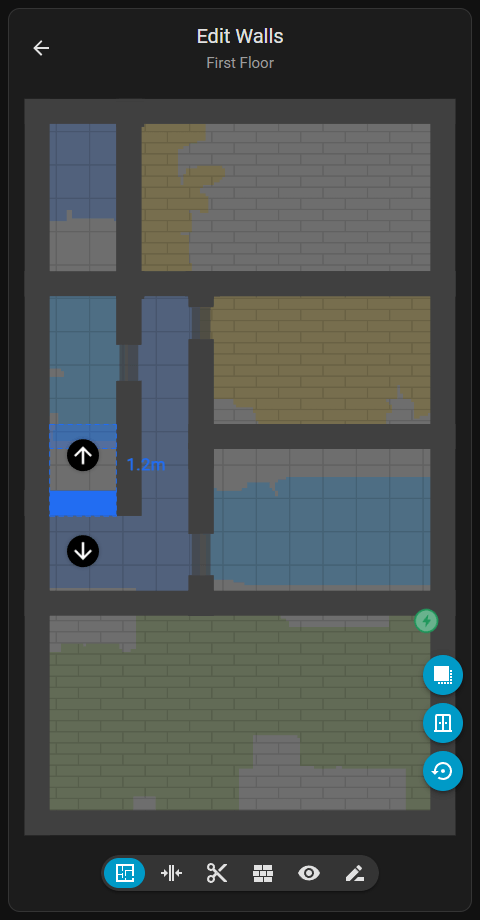
純視覺元素
實體牆與門僅作為視覺呈現。修改它們不會影響機器人的定位或路徑規劃,這些完全依賴 LiDAR 地圖。
選擇牆面後,可沿其軸線移動以修正計算誤差。
地圖顯示 () 操作按鈕可切換 LiDAR 平面視圖。關閉 LiDAR 視圖後,僅會將房間顏色和材質塗在實體牆範圍內的空間,從而單獨呈現結構佈局。
重置牆壁 () 操作按鈕會將所有牆壁和門恢復到其計算位置。此操作會在視覺上載入原始狀態,並需要透過 儲存 () 圖示確認。
建議進行最小調整
將牆壁從其計算位置大幅移動可能會導致可視化問題。建議僅進行最小調整。
門
與官方應用程式隱藏不可編輯門不同,此卡提供門修改工具。訪問門編輯器需要進入 牆壁 () 模式,並使用 門 () 操作按鈕在牆壁和門的編輯狀態之間切換。
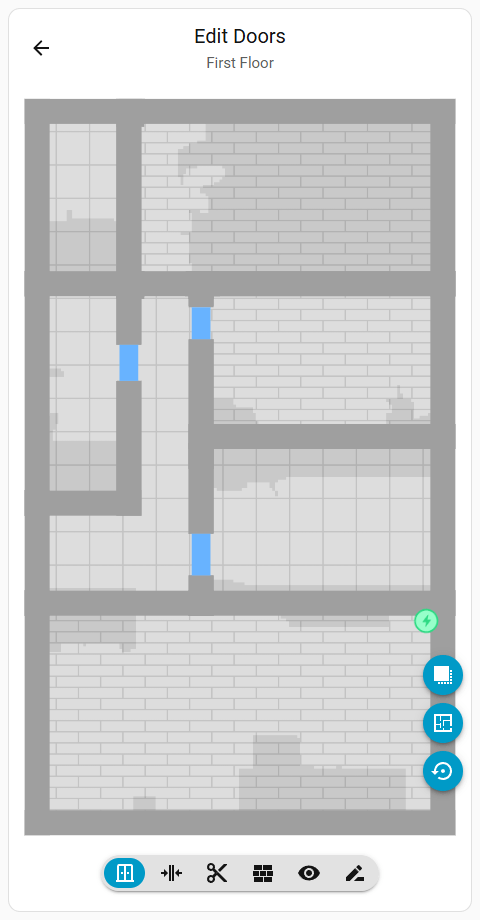
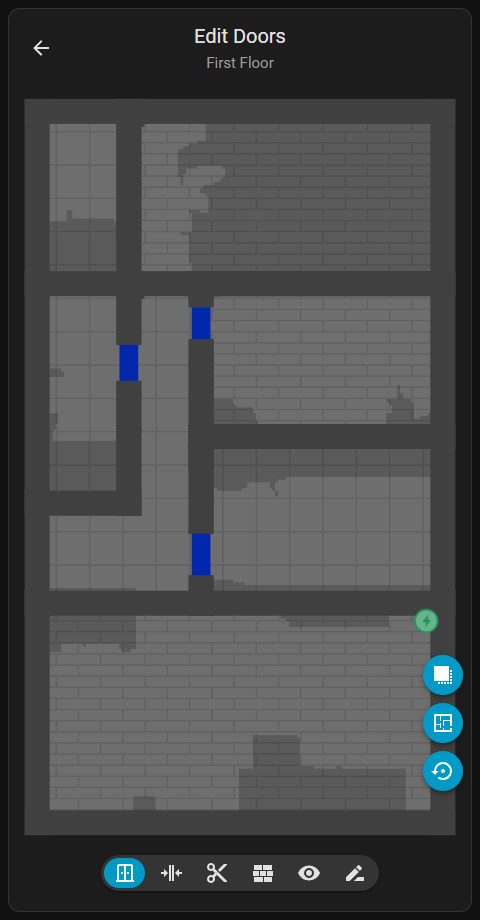
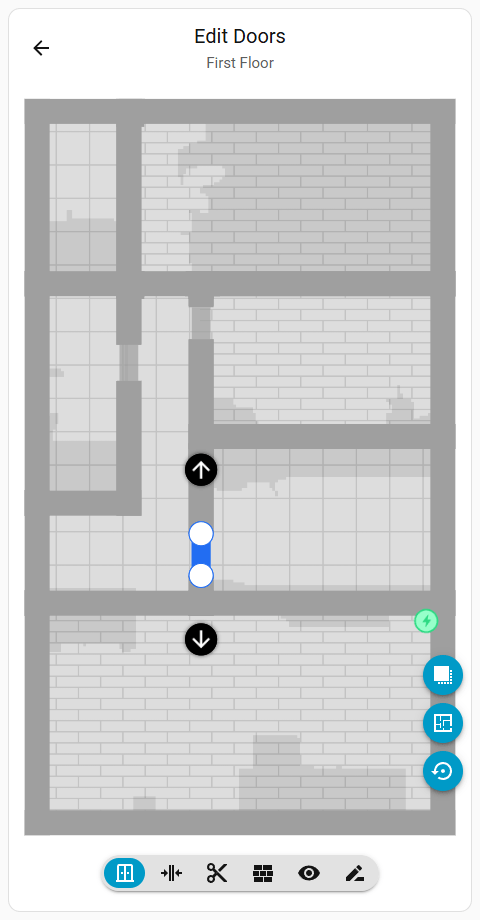
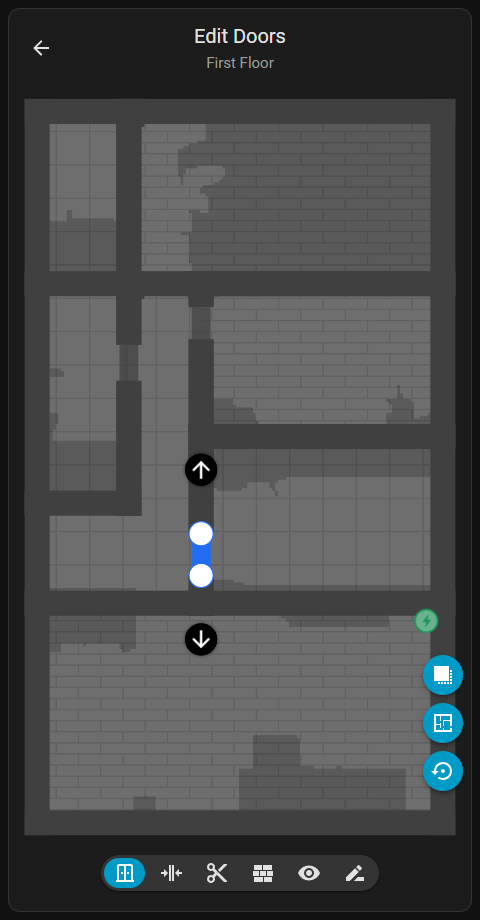
將垂直牆壁移動到現有門上方可能導致門消失。此門編輯工具可恢復並重新定位丟失的門。選擇門後,可以透過端點調整門的寬度,或沿牆壁軸整個滑動門。
新增或刪除門
機器人的韌體禁止新增或刪除門。編輯器僅修改已偵測門的尺寸和位置。
共享儲存狀態
牆壁和門共享編輯狀態,無需單獨儲存。兩種模式的編輯將透過 儲存 () 圖示一起應用。