
فارسی
ظاهر
این صفحه از طریق منو () در صفحه اصلی قابل دسترسی است و گزینههایی برای کنترل از راه دور جاروبرقی ارائه میدهد. برنامه رسمی کنترل از راه دور را به صورت یک پد جهتدار واحد نمایش میدهد که تنها امکان حرکت به جلو یا چرخش در جا را فراهم میکند و حرکت ترکیبی را امکانپذیر نمیسازد. برخلاف برنامه رسمی، این کارت دارای دو لغزنده آنالوگ مستقل است که حرکت همزمان به جلو و هدایت با کنترل دقیق آنالوگ روی سرعت و نرخ چرخش را فراهم میکنند.

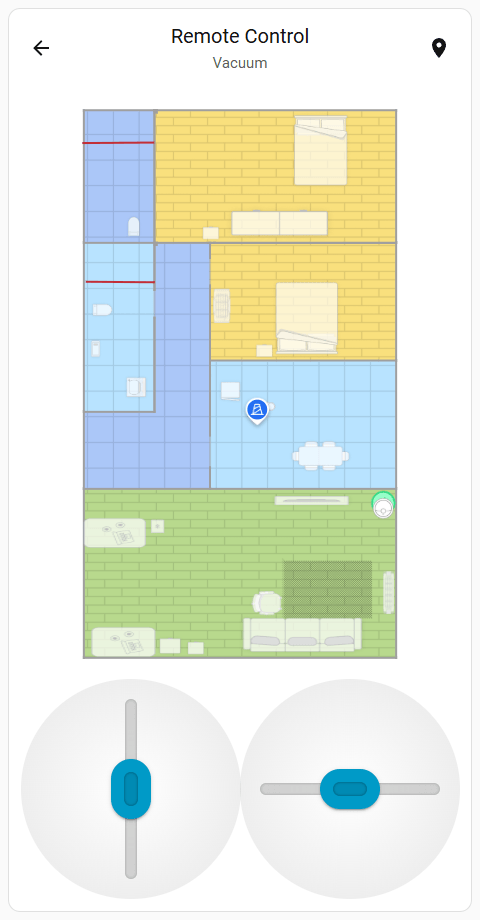
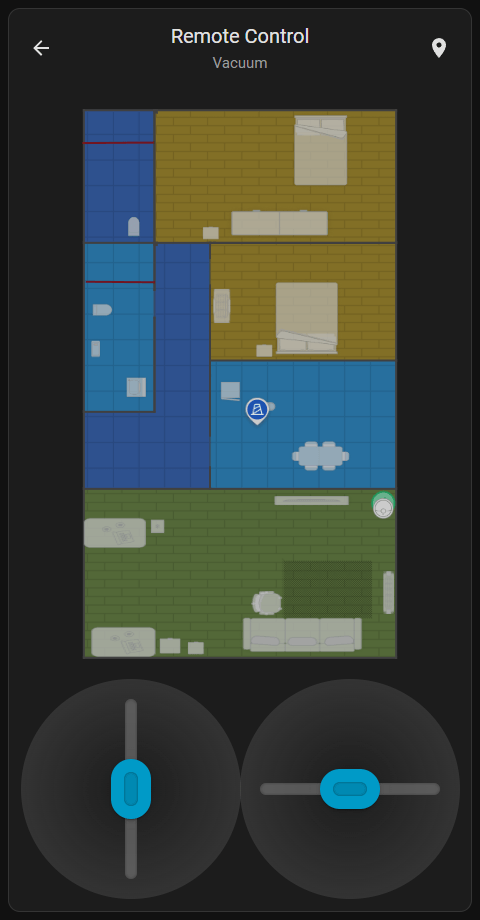

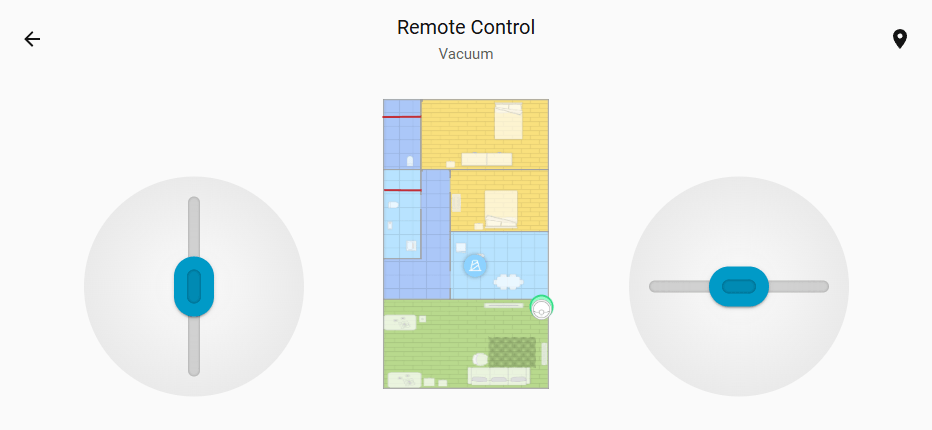
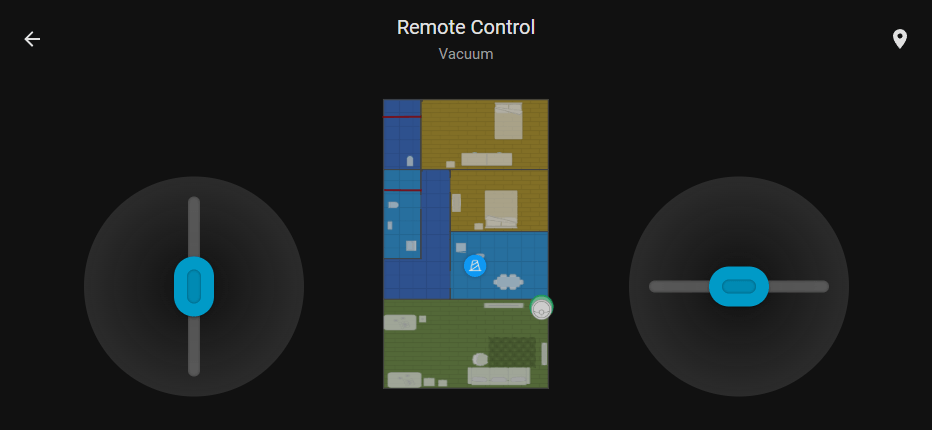
چرخاندن صفحه به حالت افقی روی دستگاههای موبایل، لغزندهها را به لبههای چپ و راست متصل میکند. این چیدمان ارگونومیک هدایت جاروبرقی با دو انگشت شست را مشابه پرواز پهپاد تسهیل میکند. علاوه بر این، لغزندهها بازخورد لرزشی لمسی روی دستگاههای موبایل ارائه میدهند. منطقه مرده مرکزی و آستانههای فعالسازی بازخورد فیزیکی ارائه میکنند و کنترل اطمینانبخش ربات را بدون نگاه کردن به صفحه یا بالا بردن انگشتان تضمین میکنند.
از آنجایی که ربات بر روی محور خود میچرخد، شعاع گردش آن بهطور دینامیک به سرعت حرکت روبهجلو بستگی دارد. اجرای یک چرخش تند نیاز به کاهش سرعت در اسلایدرهای جلو و عقب دارد.
کنترلهای صفحهکلید
کلیک کردن روی جویاستیک کنترل از راه دور را فعال کرده و امکان ناوبری دقیق از طریق صفحهکلید را فراهم میکند:
W, S یا ↑, ↓: حرکت جاروبرقی به جلو و عقب.A, D یا ←, →: چرخش جاروبرقی به چپ و راست بر روی محور خود.Shift: نگه داشتن این کلید هنگام حرکت به جلو یا عقب سرعت را بهطور قابل توجهی برای مانورهای دقیق کاهش میدهد.Ctrl: نگه داشتن این کلید هنگام چرخش سرعت چرخش را برای هدایت دقیق کاهش میدهد.علاوه بر کنترلها، این صفحه دارای یک نقشه زنده است که موقعیت واقعی ربات را برای ناوبری دقیق نمایش میدهد. یک دکمه عملیاتی پویا در گوشه بالا سمت راست قرار دارد. بسته به وضعیت فعلی، این دکمه بلافاصله ربات را وادار میکند تا از سرگیری () یک وظیفه تمیزکاری متوقف شده یا بازگشت () به داک خود را انجام دهد.
حرکت به عقب
حرکت جارو برقی به عقب خطر بالایی دارد. برنامه رسمی Dreame عمدتاً دکمه برگشت به عقب را حذف کرده است زیرا ربات تنها دارای ضربهگیر جلویی است. حرکت نابینا به عقب مانع از تشخیص برخوردها توسط جارو برقی میشود که ممکن است به دستگاه یا مبلمان اطراف آسیب برساند. هنگام استفاده از این ویژگی، نهایت احتیاط را به عمل آورید.